韶关原装晶圆运送机械吸臂供应商家
关键词: 韶关原装晶圆运送机械吸臂供应商家 晶圆运送机械吸臂

 2026.11.03
文章来源:
晶圆运送机械吸臂广泛应用于半导体制造过程中的各个环节,如薄膜沉积、光刻、蚀刻、清洗、检测等。具体应用举例如下:
薄膜沉积:在薄膜沉积设备中,晶圆运送机械吸臂负责将晶圆从装载室传送至沉积室,以及在沉积完成后将晶圆送回装载室。
光刻:在光刻设备中,吸臂需将晶圆精确传送至光刻机工作台,确保晶圆在曝光过程中的稳定性和精度。
蚀刻:在蚀刻设备中,晶圆运送机械吸臂需将晶圆传送至蚀刻室,并在蚀刻完成后将其送回清洗设备。
清洗和干燥:在清洗和干燥设备中,吸臂负责将晶圆传送至清洗槽,以及在清洗和干燥完成后将其送回下一工艺环节。
检测:在检测设备中,晶圆运送机械吸臂需将晶圆传送至检测台,确保检测过程中的稳定性和准确性。 为此,手臂一般都采用刚性较好的导向杆来加大手臂的刚度.韶关原装晶圆运送机械吸臂供应商家
对于晶圆状态的检测,主要包括晶圆的存在检测、位置偏差检测和表面质量检测等。通过光电传感器或电容传感器可以快速检测晶圆是否正确放置在吸臂上,以及在搬运过程中是否发生位移。表面质量检测传感器则可以实时监测晶圆表面是否有划痕、颗粒污染等缺陷,一旦发现异常情况,及时发出警报并采取相应措施,以保证晶圆的质量不受影响。基于这些丰富的传感器数据,控制系统可以对机械吸臂进行精确的控制。控制系统采用先进的算法和控制器,如PID控制算法、模糊控制算法等,根据传感器反馈的信息实时调整吸臂的运动速度、加速度和力量,确保晶圆在搬运过程中的平稳性和准确性。同时,控制系统还具备与其他半导体制造设备的通信接口,能够实现协同工作和自动化生产流程的无缝对接。例如,在晶圆送入光刻机进行曝光工艺时,机械吸臂可以与光刻机的控制系统进行通信,按照预定的程序和时间节点将晶圆准确地放置在光刻机的工作台上,并在曝光完成后将晶圆安全取出,整个过程高度自动化且精确无误。汕尾正规晶圆运送机械吸臂代理简单的搬运与码垛,根本无法称之为智能制造。
输送半导体晶圆的机械手通常具有两个以上的自由度。这种机械手典型地由两个连杆和手部构成。在本说明书中,将两个连杆称作上臂连杆和前臂连杆。典型地,上臂连杆的一端连结于电机的输出轴,上臂连杆的另一端连结于前臂连杆的一端。而且,前臂连杆的另一端连结于手部。上臂连杆和前臂连杆经由关节而连结。前臂连杆和手部也经由关节而连结。在各个关节处安装有轴承,以便使连杆顺畅地旋转。在输送半导体晶圆的机械手中,为了不污染传送室内而屏蔽(shield)安装于关节的轴承。
6)自适应控制。采用组合自适应控制将系统划分成关节子系统和柔性子系统。利用参数线性化的方法设计自适应控制规则来辨识柔性机械臂的不确定性参数。对具有非线性和参数不确定性的柔性机械臂进行了**控制器的设计。控制器的设计是依据Lyapunov方法的鲁棒和自适应控制设计。通过状态转换将系统分成两个子系统。用自适应控制和鲁棒控制分别对两个子系统进行控制。7)PID控制。PID控制器作为很受欢迎和**广泛应用的控制器,由于其简单、有效、实用,被普遍地用于刚性机械臂控制,常通过调整控制器增益构成自校正PID控制器或与其它控制方法结合构成复合控制系统以改善PID控制器性能。8)变结构控制。变结构控制系统是一种不连续的反馈控制系统,其中滑模控制是**普遍的变结构控制。其特点;在切换面上,具有所谓的滑动方式,在滑动方式中系统对参数变化和扰动保持不敏感,同时,它的轨迹位于切换面上,滑动现象并不依赖于系统参数,具有稳定的性质。变结构控制器的设计,不需要机械臂精确的动态模型,模型参数的边界就足以构造一个控制器。 手臂的刚性直接影响到手臂抓取工件时动作的平稳性、运动的速度和定位精度。
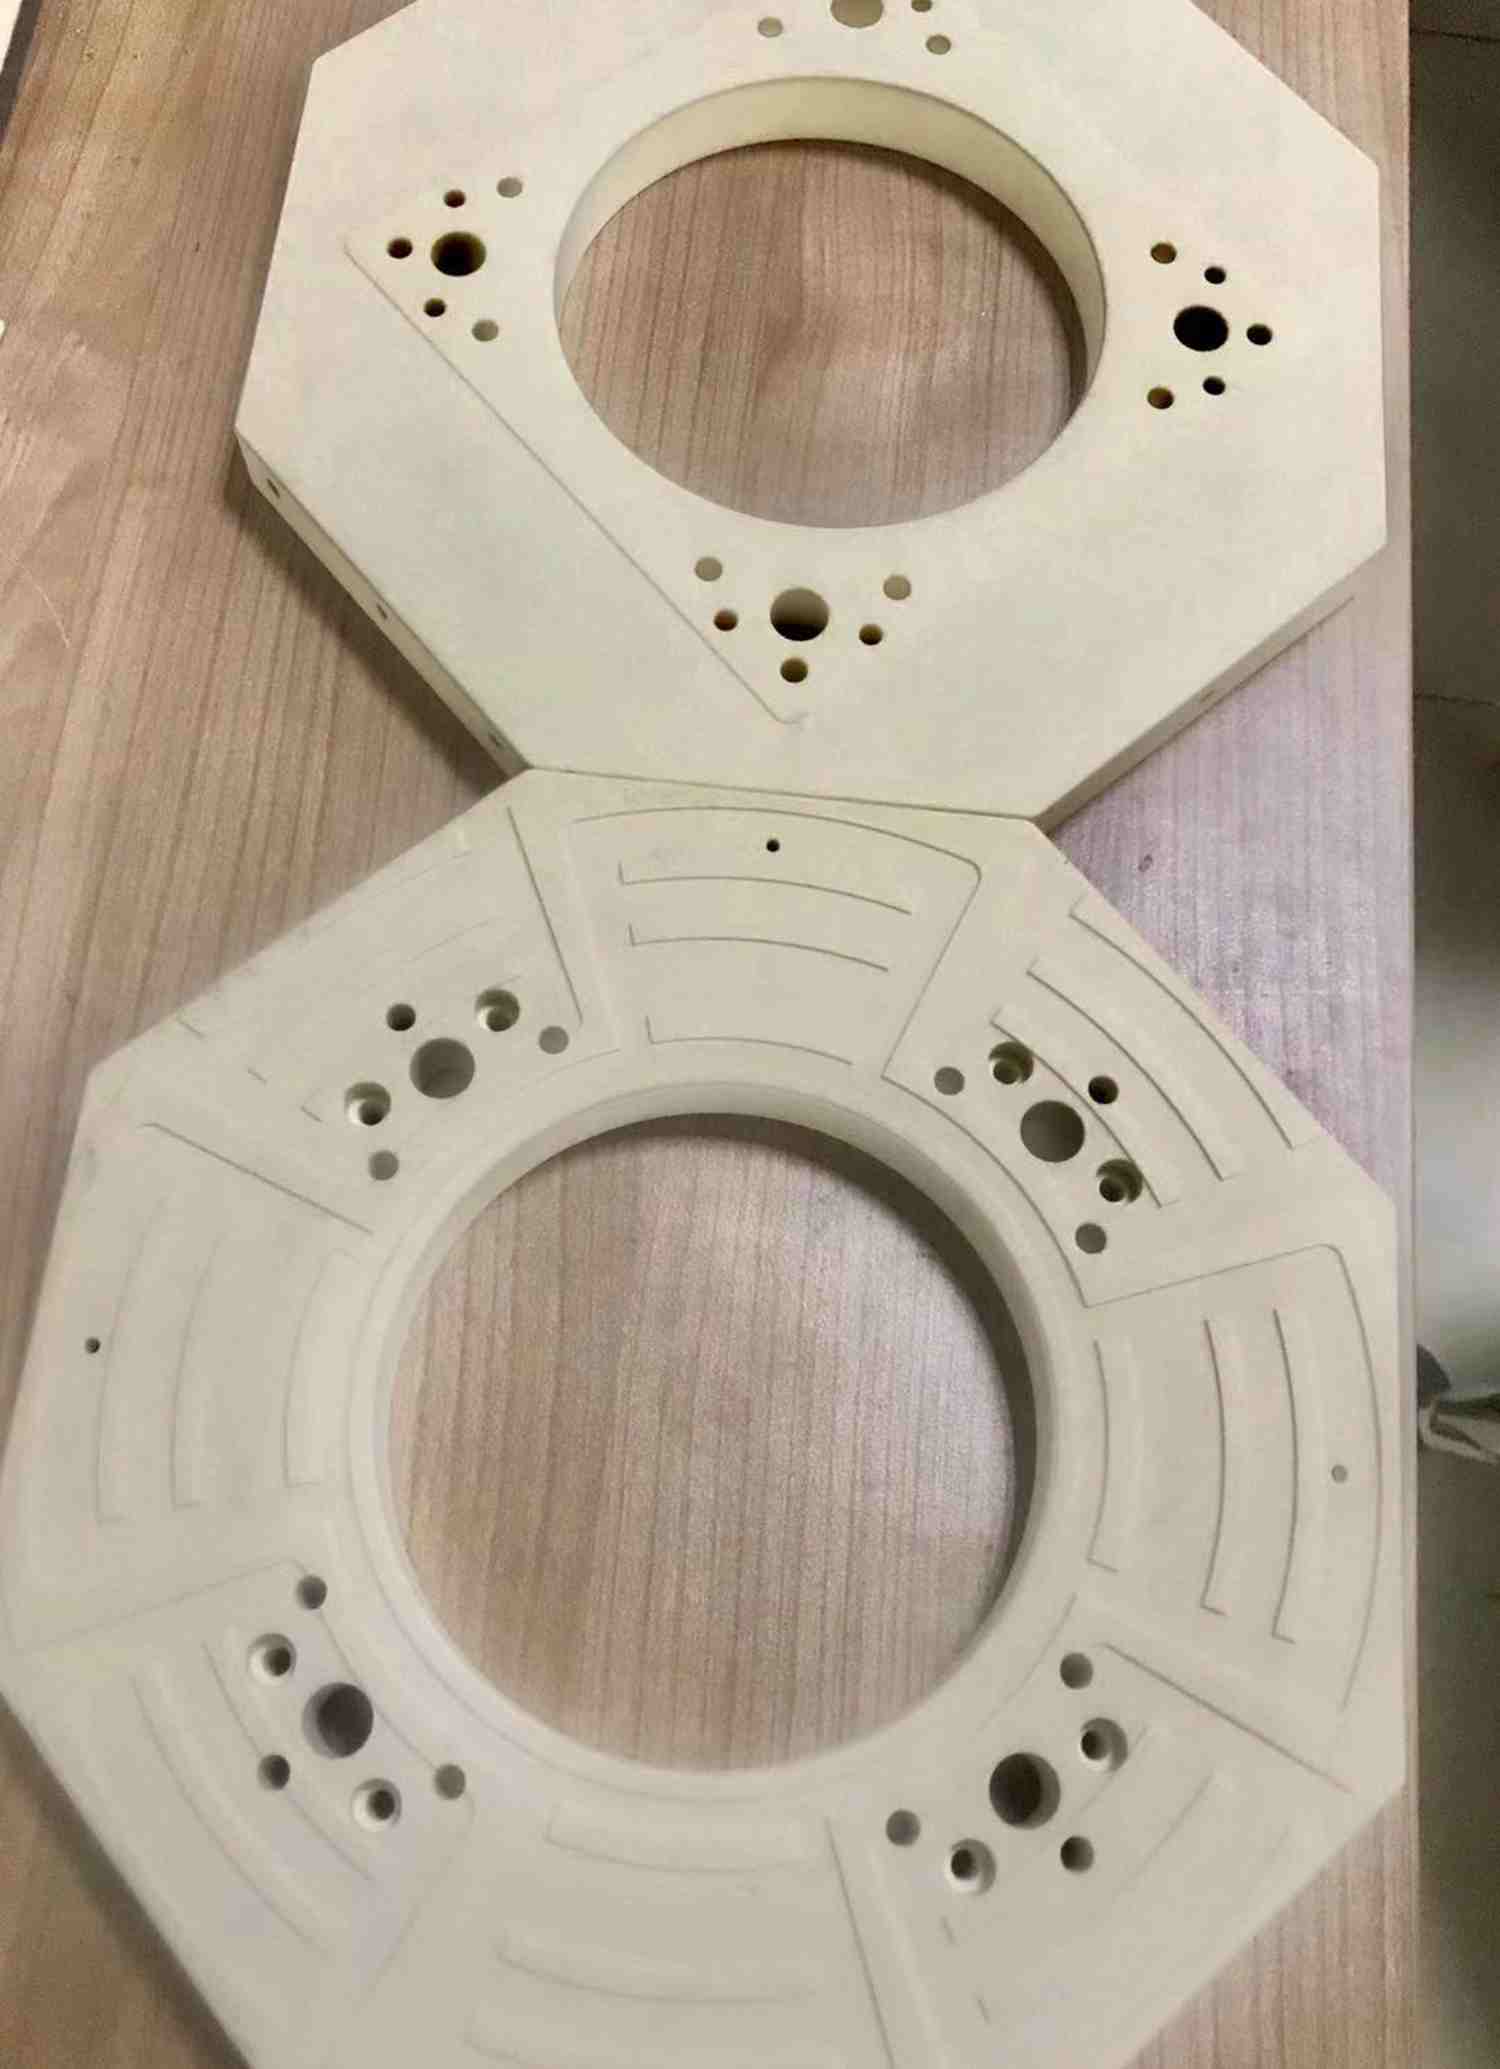
一种晶圆传输装置及其真空吸附机械手,该真空吸附机械手包括:手臂;固定在所述手臂上的吸附绝缘凸台;设置在所述手臂和吸附绝缘凸台内的真空气道;所述吸附绝缘凸台用于吸附待传送晶圆的背面,所述吸附绝缘凸台的硬度小于所述待传送晶圆的背面的硬度。由于吸附绝缘凸台的硬度小于待传送晶圆的背面的硬度,故利用真空吸附机械手将晶圆传送至所需位置之后,晶圆的背面中与真空吸附机械手接触的位置不会形成印记,提高了晶圆的合格率。吸臂具有快速吸附和释放功能,提高了工作效率。汕尾正规晶圆运送机械吸臂代理
吸臂具有高度可调节功能,适应不同尺寸的晶圆。韶关原装晶圆运送机械吸臂供应商家
本发明针对现有技术中的不足,提供了一种晶圆搬运机械手,本发明的机械手在传送过程中晶片中心始终保证直线运动,且角度不会发生改变。从而提高机械手整体刚度和承重能力,同时提高了重复定位精度。本发明结构合理性能稳定,维护方便,多功能集一身,可满足多种工艺设备要求,适用于各种半导体设备。
为了解决上述技术问题,本发明通过下述技术方案得以解决:一种晶圆搬运机械手,包括升降轴、旋转轴和伸展轴,其特征为,所述的伸展轴包括伸展电机、一级伸展臂、二级伸展臂和手指固定座,所述的一级伸展臂与所述伸展电机之间设置有一级关节,所述的一级伸展臂与所述的二级伸展臂之间设置有二级关节,所述的二级伸展臂和所述的手指固定座之间设置有三级关节,所述的伸展电机、所述的一级关节、所述的二级关节和所述的三级关节依次传动,所述的手指固定座始终保持直线运动。
韶关原装晶圆运送机械吸臂供应商家
深圳市德澳美科技有限公司是一家有着先进的发展理念,先进的管理经验,在发展过程中不断完善自己,要求自己,不断创新,时刻准备着迎接更多挑战的活力公司,在广东省等地区的机械及行业设备中汇聚了大量的人脉以及**,在业界也收获了很多良好的评价,这些都源自于自身的努力和大家共同进步的结果,这些评价对我们而言是比较好的前进动力,也促使我们在以后的道路上保持奋发图强、一往无前的进取创新精神,努力把公司发展战略推向一个新高度,在全体员工共同努力之下,全力拼搏将共同深圳市德澳美精密制造供应和您一起携手走向更好的未来,创造更有价值的产品,我们将以更好的状态,更认真的态度,更饱满的精力去创造,去拼搏,去努力,让我们一起更好更快的成长!


- 进口微孔陶瓷真空吸盘哪里好 2026-11-02
- 佛山正规精密结构陶瓷市场报价 2026-11-01
- 广州正规精密结构陶瓷价格 2026-11-01
- 广东正规精密结构陶瓷经销批发 2026-11-01
- 全国正规微孔陶瓷真空吸盘参考价 2026-10-31
- 广东官方微孔陶瓷真空吸盘厂商 2026-10-31
- 东莞精密结构陶瓷维修电话 2026-10-31
- 广东官方晶圆运送机械吸臂厂家报价 2026-10-30




- 01 巧旭CQG不锈钢立式管道磁力泵系列
- 02 立体批花机大概费用
- 03 吉林中型方形冰
- 04 成都逻辑IC芯片去字价格
- 05 嘉兴亚克力厚片吸塑厂家直销
- 06 西藏质量好的反应釜定制厂家排名
- 07 四川炉管哪个好
- 08 上海碳钢衬四氟管道价格
- 09 平顶山封头厂家定制
- 10 特殊冷凝机组市价