河源正规晶圆运送机械吸臂工厂
关键词: 河源正规晶圆运送机械吸臂工厂 晶圆运送机械吸臂

 2026.11.06
文章来源:
技术实现要素:
本实用新型要解决的技术问题是:现有机械手臂易出现碰撞损伤,且传送晶圆效率较低。
为了解决上述问题,本实用新型的一个实施例提供了一种机械手臂,其包括:托板;固定在所述托板上的绒毛垫,所述绒毛垫至少部分裸露于所述托板的用于承载晶圆的表面,并适于在与所述表面之上的晶圆接触时利用范德华力吸附晶圆。
可选地,所述绒毛垫包括托垫和绒毛,所述托垫固定在所述托板上,所述绒毛固定在所述托垫上。
可选地,所述托板设有贯穿所述表面的螺纹通孔,所述托垫嵌设在所述螺纹通孔内,并通过与所述螺纹通孔螺纹配合的螺钉固定在所述托板上。
可选地,所述绒毛为硅树脂橡胶绒毛或聚酯树胶绒毛。
可选地,所述机械手臂上所有绒毛的黏合力之和为6N以上。
可选地,所述绒毛垫上的绒毛排列成环形。
可选地,所述绒毛垫的数量为三个以上,各个所述绒毛垫之间间隔排布。 手臂。起着连接和承受外力的作用。河源正规晶圆运送机械吸臂工厂
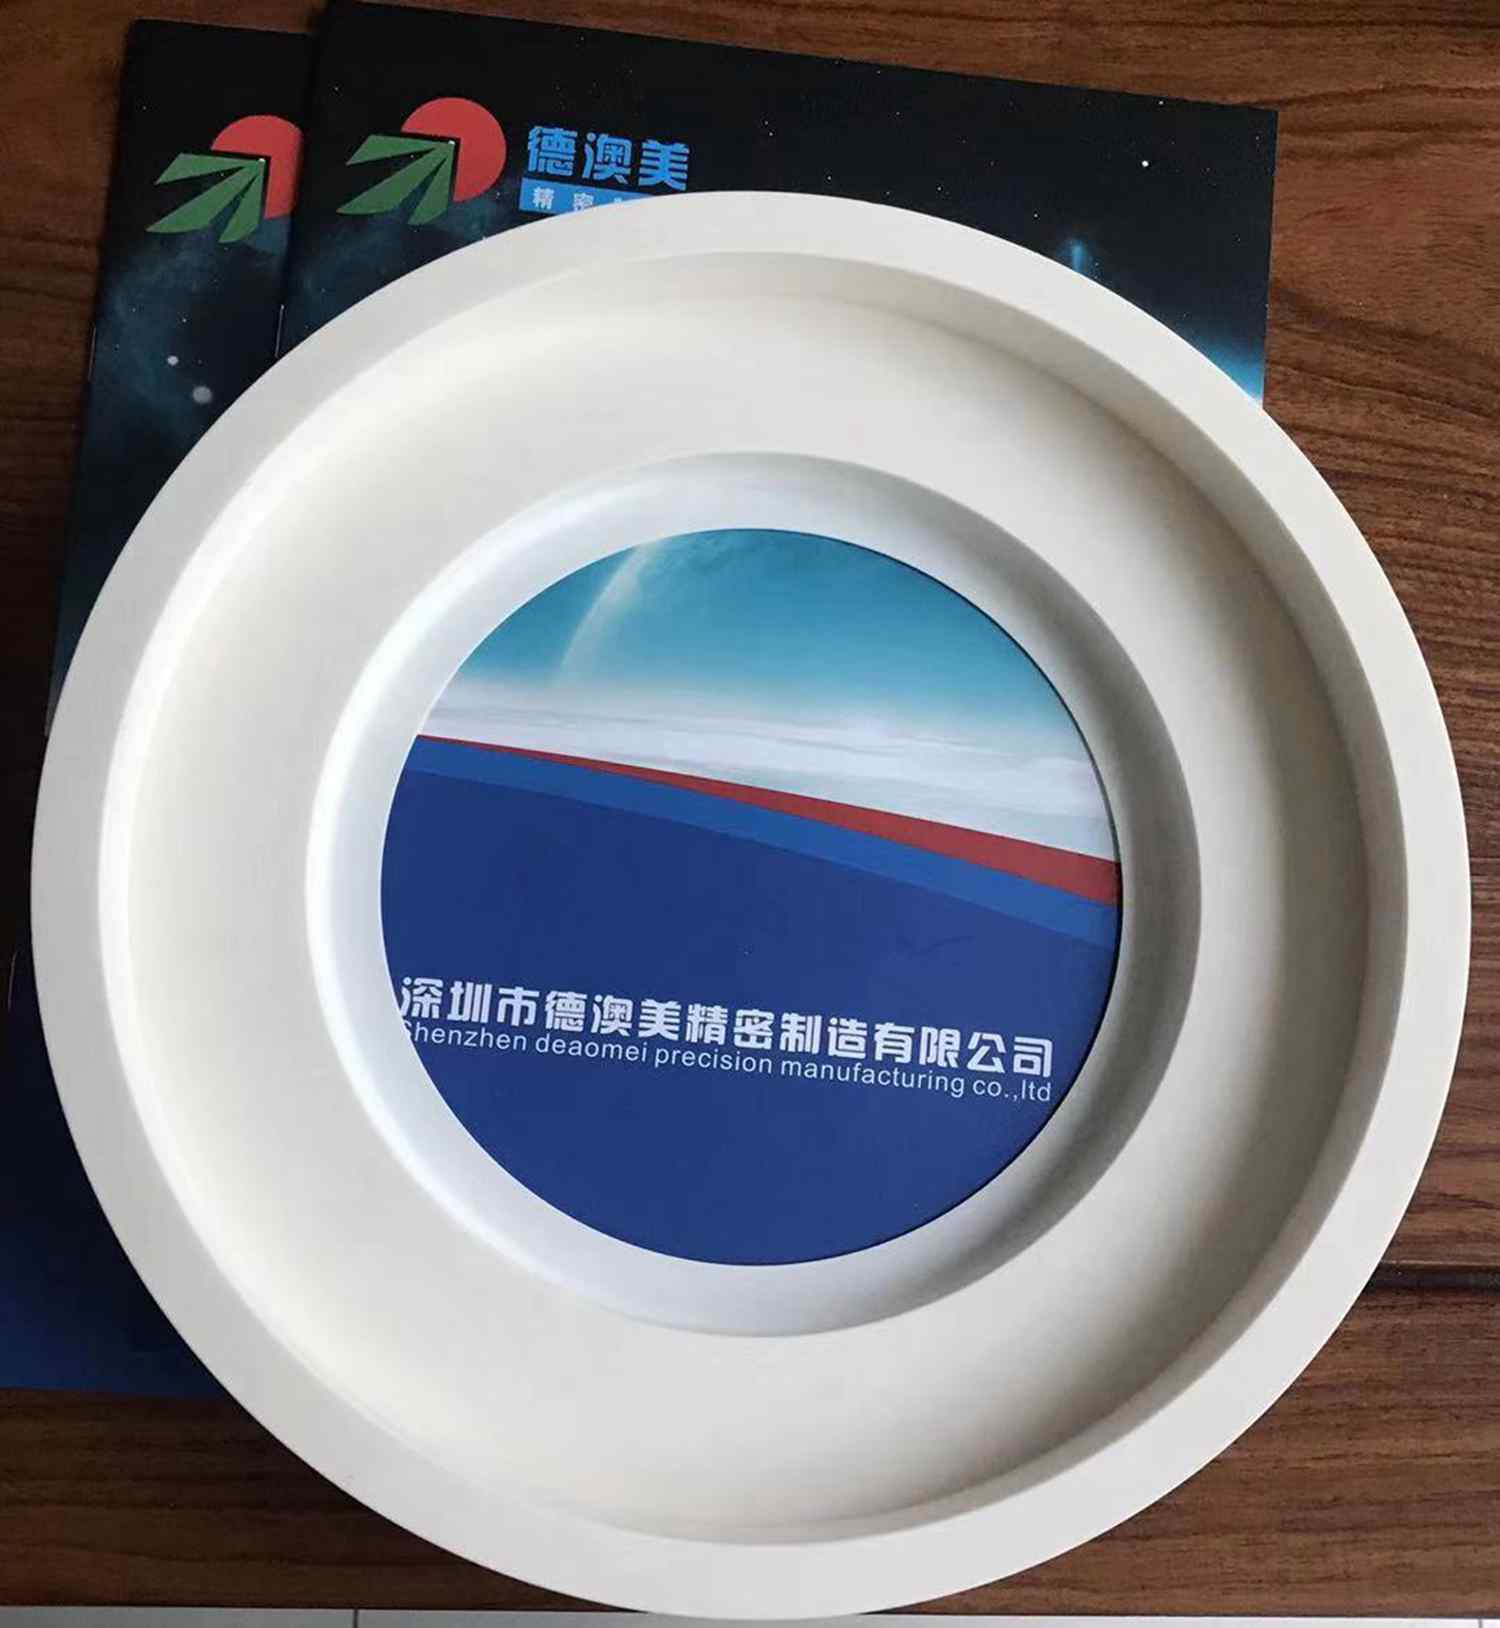
割抛光:
单晶棒将按适当的尺寸进行切割,然后进行研磨,将凹凸的切痕磨掉,再用化学机械抛光工艺使其至少一面光滑如镜,晶圆片制造就完成了。
二,晶圆制造步骤
晶圆镀膜:
通过物理或其他方式(如高温等)使晶圆上产生一层二氧化硅。二氧化硅为绝缘材料,但有杂质和特殊处理的二氧化硅有一定的导电性。二氧化硅在这里的作用是为了传导光。像是用二氧化硅做光导纤维是同一个道理。完成这步后就为后面光刻做好了准备。
光刻胶涂抹:
顾名思义,就是在晶圆表面覆盖上一层光刻胶,而对其技术要求是要做到平整和薄。 河源正规晶圆运送机械吸臂工厂手臂回转升降机构就是机械臂在升降的同时也可以旋转的。
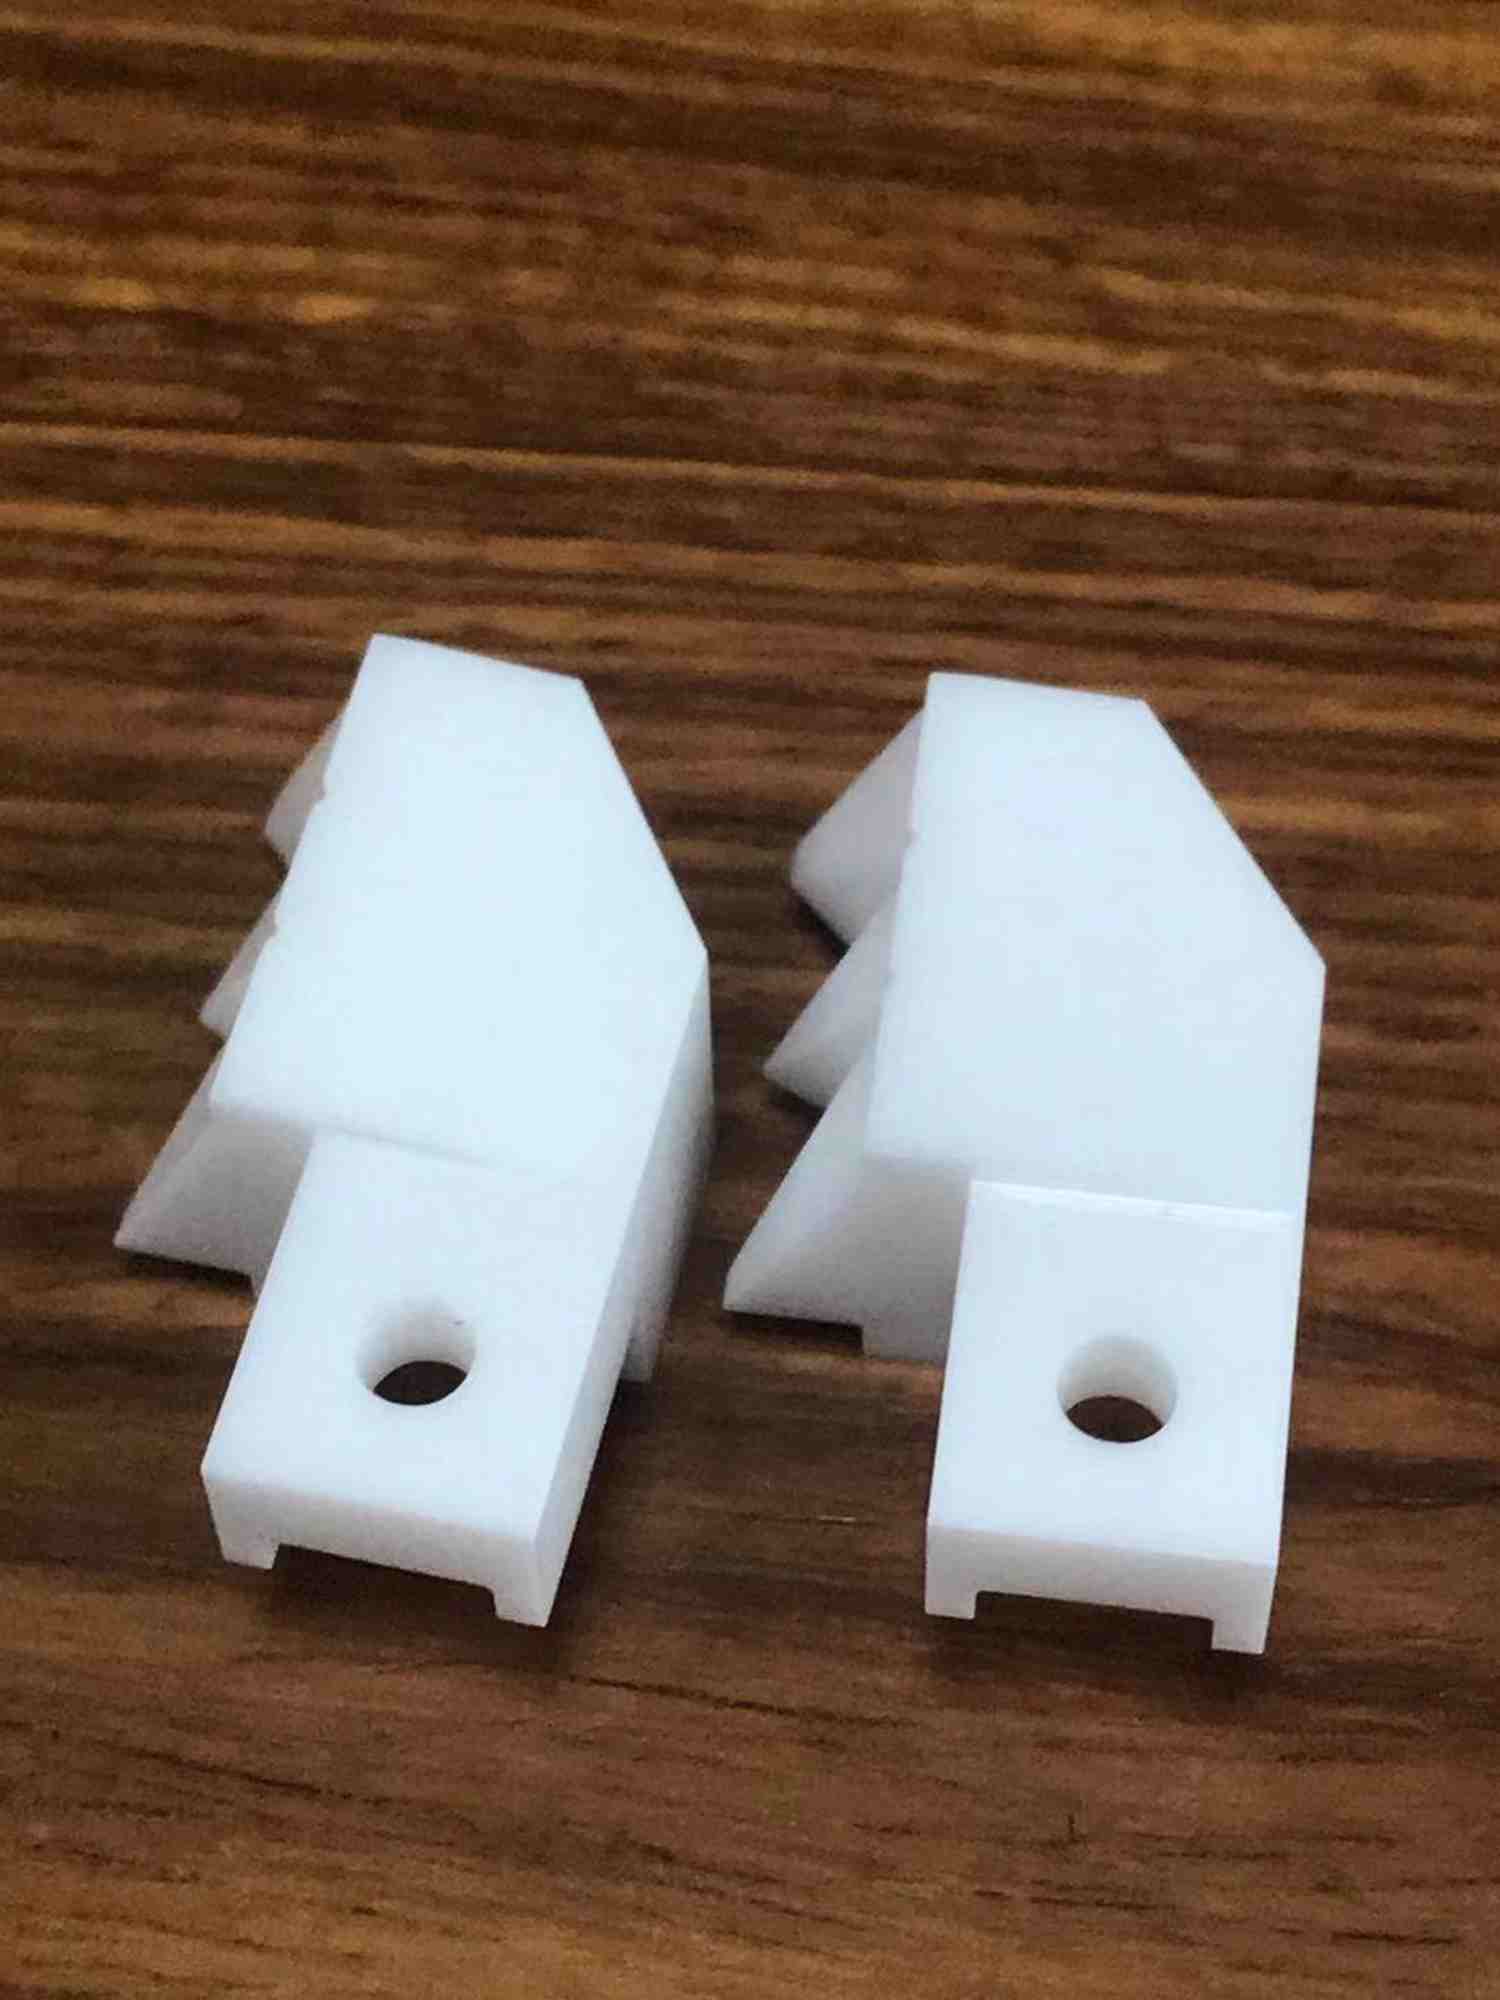
6)自适应控制。采用组合自适应控制将系统划分成关节子系统和柔性子系统。利用参数线性化的方法设计自适应控制规则来辨识柔性机械臂的不确定性参数。对具有非线性和参数不确定性的柔性机械臂进行了**控制器的设计。控制器的设计是依据Lyapunov方法的鲁棒和自适应控制设计。通过状态转换将系统分成两个子系统。用自适应控制和鲁棒控制分别对两个子系统进行控制。7)PID控制。PID控制器作为很受欢迎和**广泛应用的控制器,由于其简单、有效、实用,被普遍地用于刚性机械臂控制,常通过调整控制器增益构成自校正PID控制器或与其它控制方法结合构成复合控制系统以改善PID控制器性能。8)变结构控制。变结构控制系统是一种不连续的反馈控制系统,其中滑模控制是**普遍的变结构控制。其特点;在切换面上,具有所谓的滑动方式,在滑动方式中系统对参数变化和扰动保持不敏感,同时,它的轨迹位于切换面上,滑动现象并不依赖于系统参数,具有稳定的性质。变结构控制器的设计,不需要机械臂精确的动态模型,模型参数的边界就足以构造一个控制器。
随着人工智能、物联网和自动化技术的快速发展,晶圆运送机械吸臂也呈现出智能化、自动化和网络化的发展趋势。智能化方面,吸臂将集成更多的智能传感器和算法,实现自主感知、决策和控制。例如,通过机器学习算法对吸臂的运行数据进行分析和优化,能够提前判断预测潜在的故障风险,并自动调整运行参数,提高吸臂的性能和可靠性。同时,智能吸臂还可以根据晶圆的不同类型和加工工艺要求,自动调整搬运策略和参数,实现个性化的晶圆搬运服务。机械手臂应用场景多在制造业。
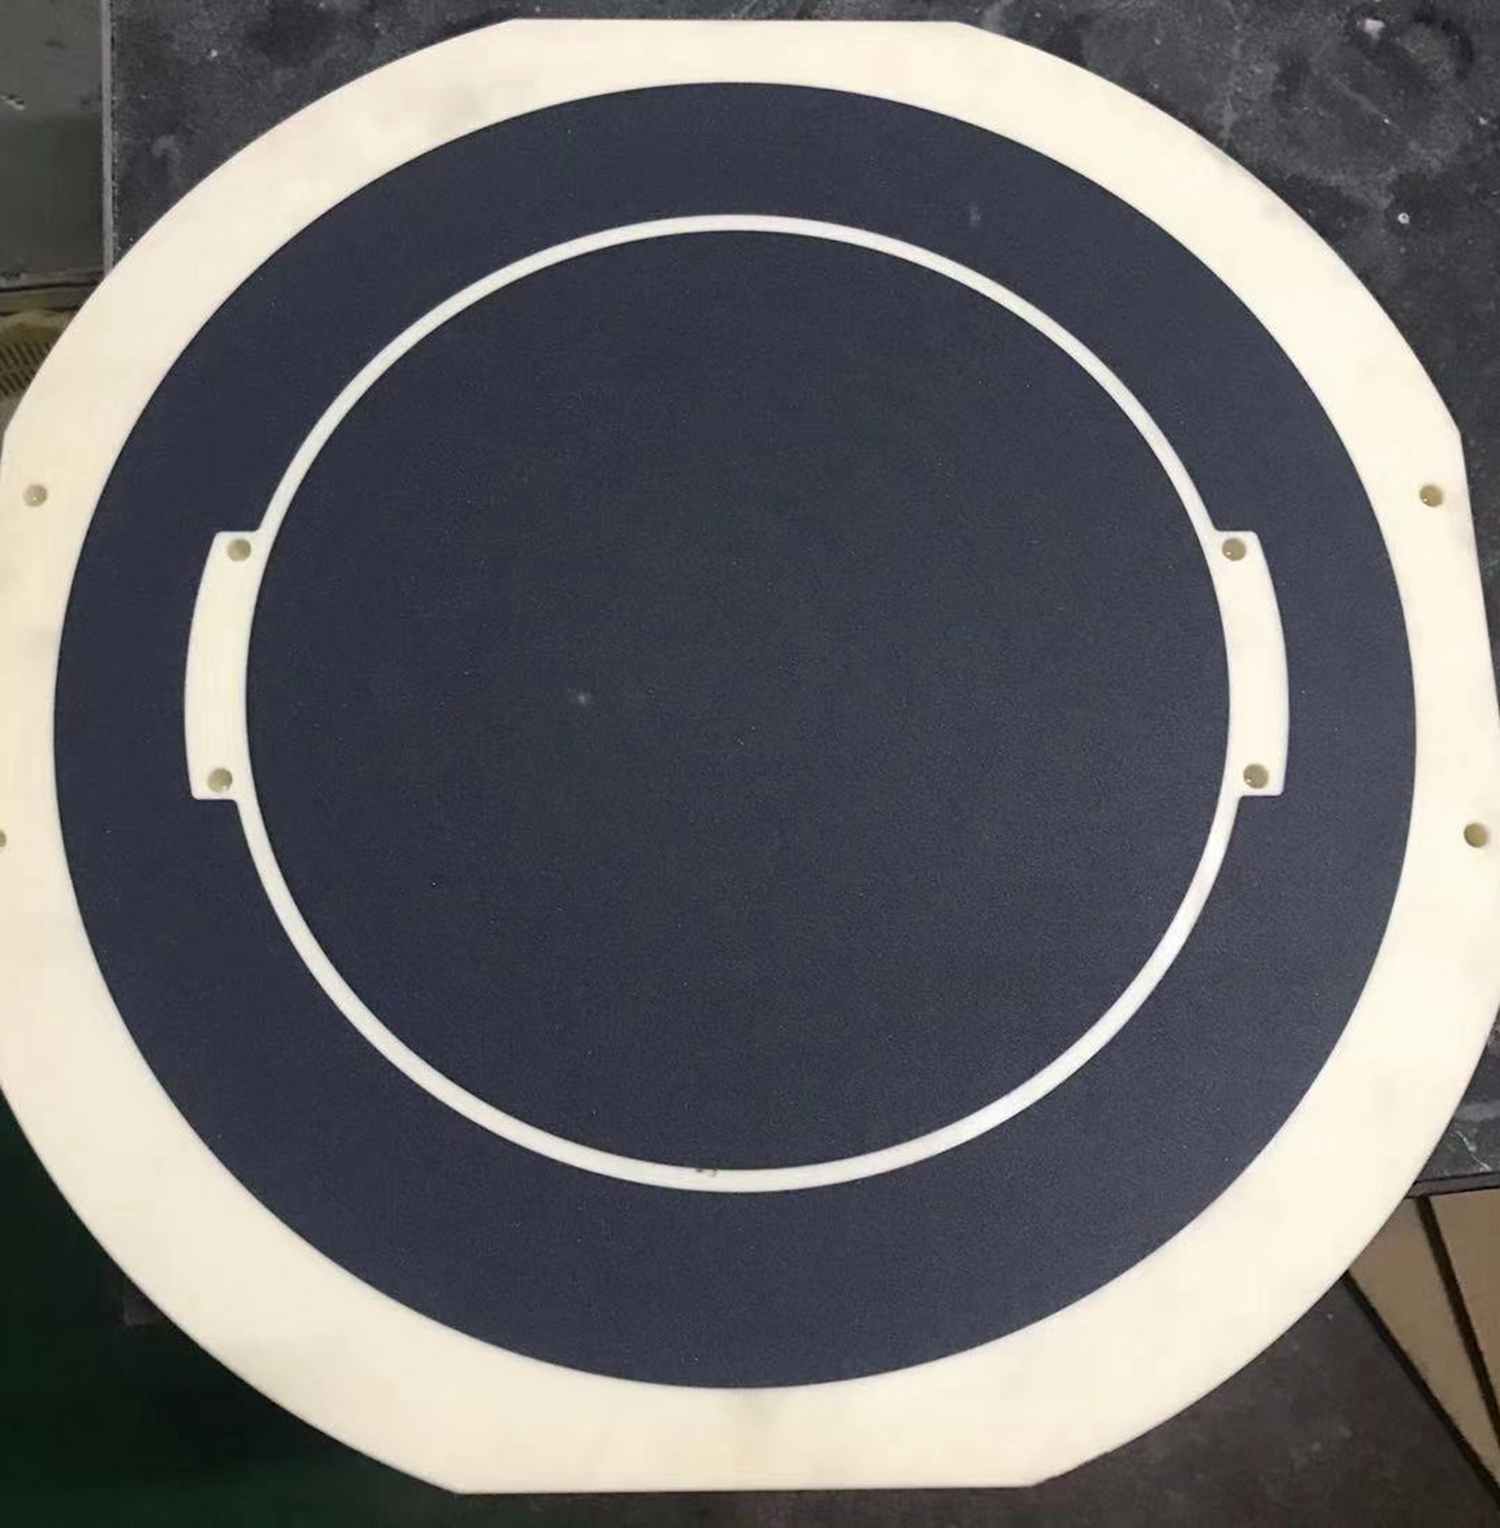
近年来全球硅晶圆供给不足,导致8英寸、12英寸硅晶圆订单能见度分别已达2019上半年和年底。目前国内多个硅晶圆项目已经开始筹备,期望有朝一日能够打破进口依赖,并有足够的能力满足市场需求。硅在自然界中以硅酸盐或二氧化硅的形式***存在于岩石、砂砾中,硅晶圆的制造可以归纳为三个基本步骤:硅提炼及提纯、单晶硅生长、晶圆成型。一,晶柱制造步骤硅提纯:将沙石原料放入一个温度约为2000℃,并且有碳源存在的电弧熔炉中,在高温下,碳和沙石中的二氧化硅进行化学反应(碳氧结合,得硅),提纯得纯度约为98%的纯硅,又称冶金级硅,这对微电子器件来说依然不够纯,因为半导体材料的电学特性对杂质的浓度相当的敏感,因而对冶金级硅作进一步提纯:将粉碎的冶金级硅与气态的氯化氢进行氯化反应,生成液态的硅烷,然后通过蒸馏和化学还原工艺,得到了高纯度的多晶硅,其纯度达99%,成为电子级硅。 图为单轴机械手臂。单轴机械手臂的组件化**降低了工业设计的成本.广东晶圆运送机械吸臂批发
手臂一般有3个运动:伸缩、旋转和升降.河源正规晶圆运送机械吸臂工厂
与刚性机械臂相比较,柔性机械臂具有结构轻、载重/自重比高等特性,因而具有较低的能耗、较大的操作空间和很高的效率,其响应快速而准确,有着很多潜在的优点,在工业、**等应用领域中占有十分重要的地位。随着宇航业及机器人业的飞速发展,越来越多地采用由若干个柔性构件组成的多柔体系统。传统的多刚体动力学的分析方法及控制方法已不能满足多柔体系统的动力分析及控制的要求。柔性机械臂作为简单的非平凡多柔体系统,被用作多柔体系统的研究模型。 河源正规晶圆运送机械吸臂工厂
深圳市德澳美科技有限公司是一家有着先进的发展理念,先进的管理经验,在发展过程中不断完善自己,要求自己,不断创新,时刻准备着迎接更多挑战的活力公司,在广东省等地区的机械及行业设备中汇聚了大量的人脉以及**,在业界也收获了很多良好的评价,这些都源自于自身的努力和大家共同进步的结果,这些评价对我们而言是比较好的前进动力,也促使我们在以后的道路上保持奋发图强、一往无前的进取创新精神,努力把公司发展战略推向一个新高度,在全体员工共同努力之下,全力拼搏将共同深圳市德澳美精密制造供应和您一起携手走向更好的未来,创造更有价值的产品,我们将以更好的状态,更认真的态度,更饱满的精力去创造,去拼搏,去努力,让我们一起更好更快的成长!



- 进口微孔陶瓷真空吸盘哪里好 2026-11-02
- 佛山正规精密结构陶瓷市场报价 2026-11-01
- 广州正规精密结构陶瓷价格 2026-11-01
- 广东正规精密结构陶瓷经销批发 2026-11-01
- 全国正规微孔陶瓷真空吸盘参考价 2026-10-31
- 广东官方微孔陶瓷真空吸盘厂商 2026-10-31
- 东莞精密结构陶瓷维修电话 2026-10-31
- 广东官方晶圆运送机械吸臂厂家报价 2026-10-30


- 01 巧旭CQG不锈钢立式管道磁力泵系列
- 02 立体批花机大概费用
- 03 吉林中型方形冰
- 04 成都逻辑IC芯片去字价格
- 05 嘉兴亚克力厚片吸塑厂家直销
- 06 西藏质量好的反应釜定制厂家排名
- 07 四川炉管哪个好
- 08 上海碳钢衬四氟管道价格
- 09 平顶山封头厂家定制
- 10 特殊冷凝机组市价