苏州正规晶圆运送机械吸臂哪个牌子好
关键词: 苏州正规晶圆运送机械吸臂哪个牌子好 晶圆运送机械吸臂

 2026.11.04
文章来源:
晶圆运送机械吸臂的工作原理主要包括以下几个步骤:
吸附:吸盘通过真空吸附原理将晶圆紧密吸附在其表面,确保晶圆在传送过程中不会发生相对位移。
移动:传动系统驱动机械臂按照预定轨迹进行移动,将晶圆从一处工艺设备传送至另一处。放置:到达目标位置后,吸盘释放真空,将晶圆放置在指定位置。
返回:完成放置动作后,吸臂返回原点,等待下一次传送任务。
在整个工作过程中,控制系统始终监测机械臂的运动状态,确保传送精度和稳定性。同时,为了降低晶圆表面污染的风险,晶圆运送机械吸臂还需要配备洁净室环境控制系统,以维持洁净室内恒定的温度、湿度和洁净度。 机械手的刚度、偏重力矩、惯性力及缓冲效果都直接影响手臂的位置精度。苏州正规晶圆运送机械吸臂哪个牌子好

建模理论柔性机械臂动力学方程的建立主要是利用Lagrange方程和NeWton-Euler方程这两个相当有代表性的方程。另外比较常用的还有变分原理,虚位移原理以及Kane方程的方法。而柔性体变形的描述是柔性机械臂系统建模与控制的基础。因此因首先选择一定的方式描述柔性体的变形,同时变形的描述与系统动力学方程的求解关系密切。[3]柔性体变形的描述主要有以下几种:1)有限元法;2)有限段法;3)模态综合法;4)集中质量法;动力学方程的建立无论是连续或离散的动力学模型,其建模方法主要基于两类基本方法:矢量力学法和分析力学法。应用较***同时也是比较成熟的是Newton-Euler公式、Lagrange方程、变分原理、虚位移原理和Kane方程。 珠海原装晶圆运送机械吸臂生产厂家怎么选择工业机械臂距离高精度的智能制造还有很长一段路要走。
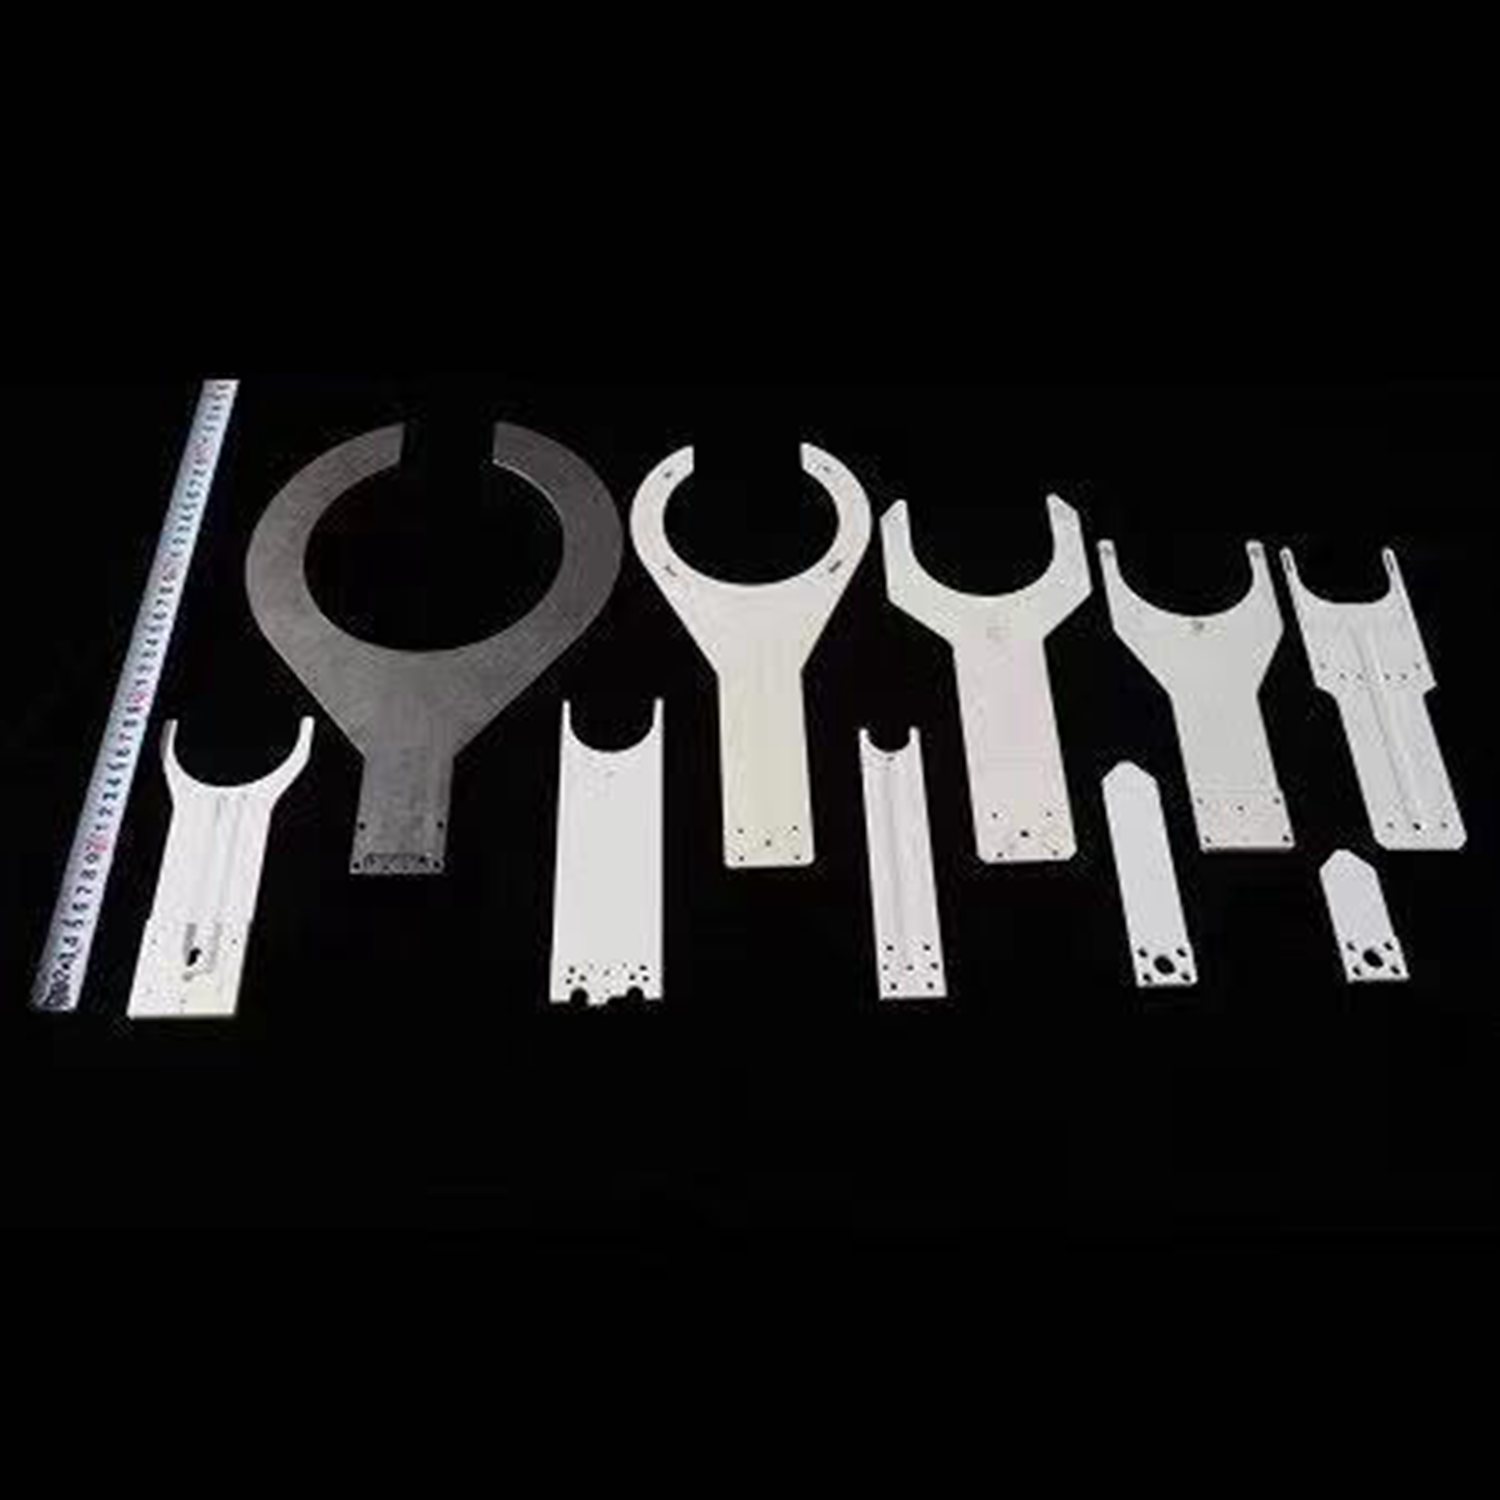
工业机械臂不应该称之为智能制造的未来,智能制造的概念与涵盖的范围不是工业机械臂这一种工业产品能够一言以蔽之的。高精度、多传感的三轴与五轴加工就不是智能制造了吗?答案肯定是否定的。智能制造的目的在于高度自适应、多传感信息融合等,将现有的制造水平提升到更高的层次,工业机械臂只是时下研究的热点,工业机械臂在未来智能场景中的角色目前还未能给出定论。简单的搬运与码垛,根本无法称之为智能制造。工业机械臂距离高精度的智能制造还有很长一段路要走,而且这条路是否能走得通,还是一个问号呢,目前各国的研究人员都比较看好这个方向,普遍认为机械臂是实现智能制造的很好的载体,可以实现五轴数控无法实现的大操作空间与灵活性。
目前,直拉法是生长晶圆**常用的方法了,除了直拉法之外,常用的方法还有区熔法。区熔法,简称Fz法。1939年,在贝尔实验室工作的W·G·Pfann较早萌生了“区域匀平”的念头,后来在亨利·休勒、丹·多西等人的协助下,生长出了高纯度的锗以及硅单晶,并获得了专利。这种方法是利用热能在半导体多晶棒料的一端产生一熔区,使其重结晶为单晶。使熔区沿一定方向缓慢地向棒的另一端移动,进而通过整根棒料,使多晶棒料生长成一根单晶棒料,区熔法也需要籽晶,且**终得到的柱状单晶锭晶向与籽晶的相同。 普遍认为机械臂是实现智能制造的很好的载体,可以实现五轴数控无法实现的大操作空间与灵活性。
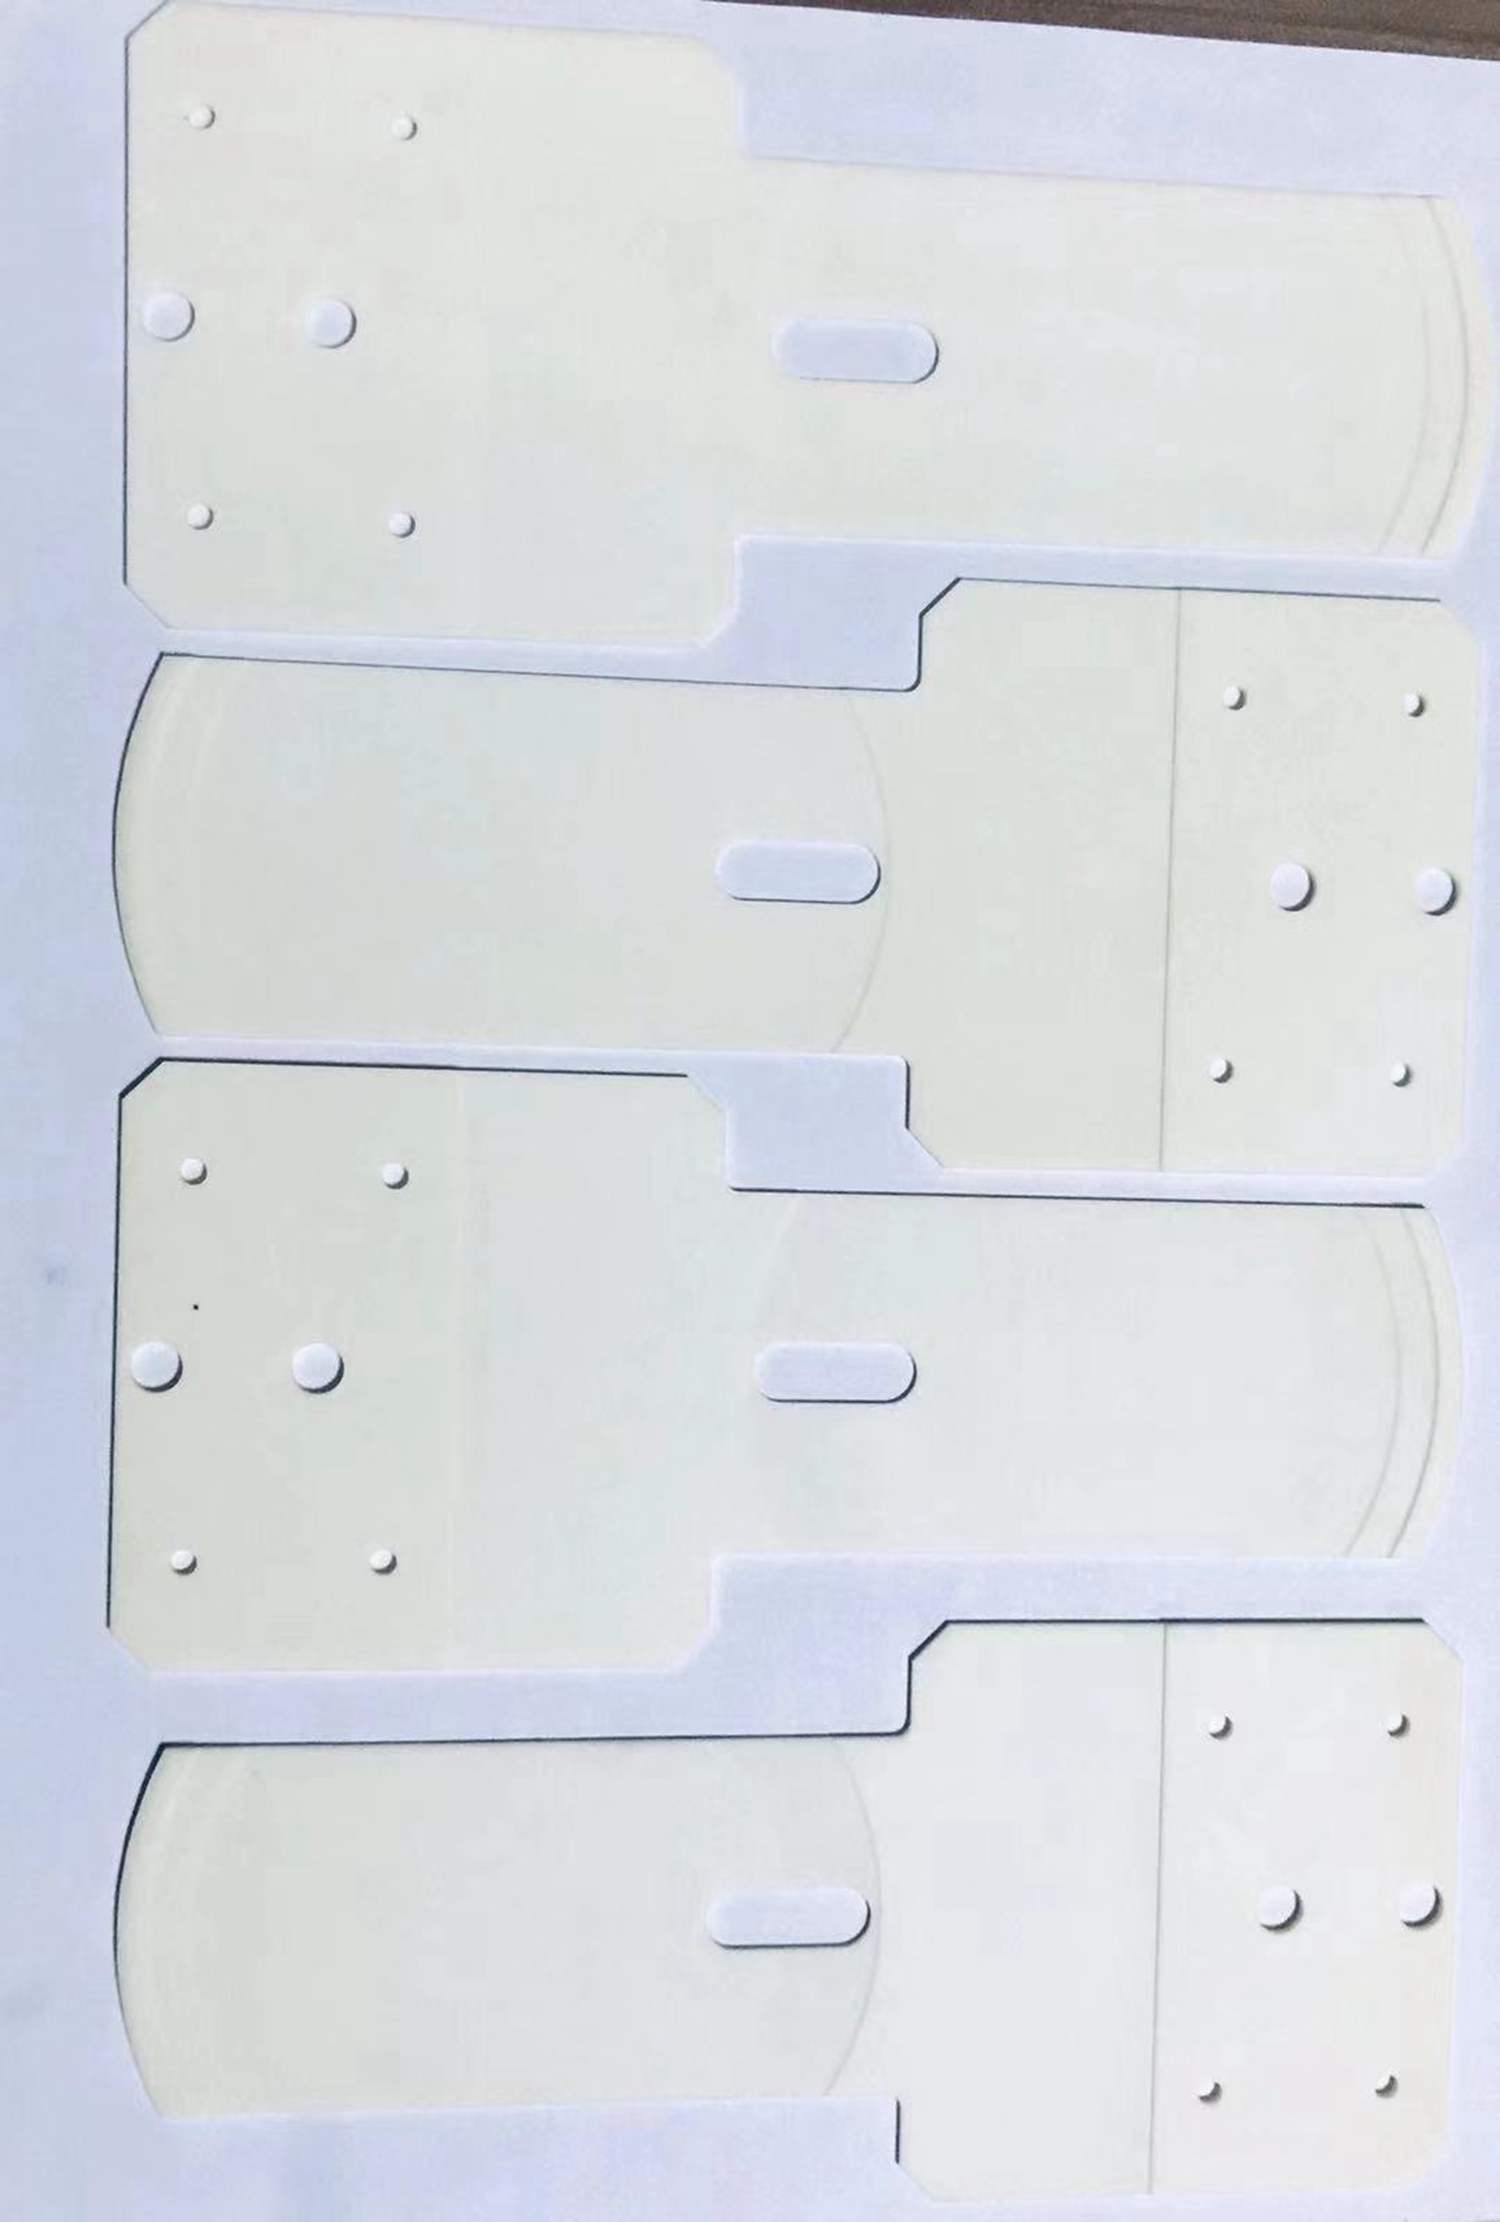
车床行业机械臂又名车床自动上下料机械手、上下料机械手,车床自动上下料机械手主要实现机床制造过程的完全自动化,并采用了集成加工技术,适用于生产线的上下料、工件翻转、工件转序等。在国内的机械加工, 很多都是使用专机或人工进行机床上下料的方式, 这在产品比较单一、产能不高的情况下是非常适合的, 但是随着社会的进步和发展, 科技的日益进步, 产品更新换代加快, 使用专机或人工进行机床上下料就暴露出了很多的不足和弱点, 一方面专机占地面积大结构复杂、维修不便, 不利于自动化流水线的生产;另一方面, 它的柔性不够, 难以适应日益加快的变化,不利于产品结构的调整;其次, 使用人工会造成劳动强度的增加, 容易产生工伤事故, 效率也比较低下, 且使用人工上下料的产品质量的稳定性不够, 不能满足大批量生产的需求。 X移动,Y移动,Z移动组成,通过在执行终端加装X转动,Y转动,Z转动可以到达空间内的任何坐标点。深圳官方晶圆运送机械吸臂什么价格
柔性机械臂是一个非常复杂的动力学系统,其动力学方程具有非线性、强耦合、实变等特点。苏州正规晶圆运送机械吸臂哪个牌子好
3) 加速度反馈控制。Khorrami FarShad 和Jain Sandeep研究了利用末端加速度反馈控制柔性机械臂的末端轨迹控制问题。4) 被动阻尼控制。为降低柔性体相对弹性变形的影响 选用各种耗能或储能材料设计臂的结构以控制振动。 或者在柔性梁上采用阻尼减振器、阻尼材料、复合型阻尼金属板、、阻尼合金或用粘弹性大阻尼材料形成附加阻尼结构均属于被动阻尼控制。 近年来 粘弹性大阻尼材料用于柔性机械臂的振动控制已引起高度重视。RoSSi Mauro 和Wang David研究了柔性机器人的被动控制问题。5) 力反馈控制法。柔性机械臂振动的力反馈控制实际上是基于逆动力学分析的控制方法 即根据逆动力学分析 通过臂末端的给定运动求得施加于驱动端的力矩 并通过运动或力检测对驱动力矩进行反馈补偿。苏州正规晶圆运送机械吸臂哪个牌子好
行路致远,砥砺前行。深圳市德澳美精密制造有限公司致力成为与您共赢、共生、共同前行的战略伙伴,更矢志成为机械及行业设备富有影响力的企业,与您一起飞跃,共同成功!



- 进口微孔陶瓷真空吸盘哪里好 2026-11-02
- 佛山正规精密结构陶瓷市场报价 2026-11-01
- 广州正规精密结构陶瓷价格 2026-11-01
- 广东正规精密结构陶瓷经销批发 2026-11-01
- 全国正规微孔陶瓷真空吸盘参考价 2026-10-31
- 广东官方微孔陶瓷真空吸盘厂商 2026-10-31
- 东莞精密结构陶瓷维修电话 2026-10-31
- 广东官方晶圆运送机械吸臂厂家报价 2026-10-30




- 01 巧旭CQG不锈钢立式管道磁力泵系列
- 02 立体批花机大概费用
- 03 吉林中型方形冰
- 04 成都逻辑IC芯片去字价格
- 05 嘉兴亚克力厚片吸塑厂家直销
- 06 西藏质量好的反应釜定制厂家排名
- 07 四川炉管哪个好
- 08 上海碳钢衬四氟管道价格
- 09 无锡双开门货淋室多少钱
- 10 平顶山封头厂家定制