湖南自动化机器人
关键词: 湖南自动化机器人 机器人

 2026.11.04
文章来源:
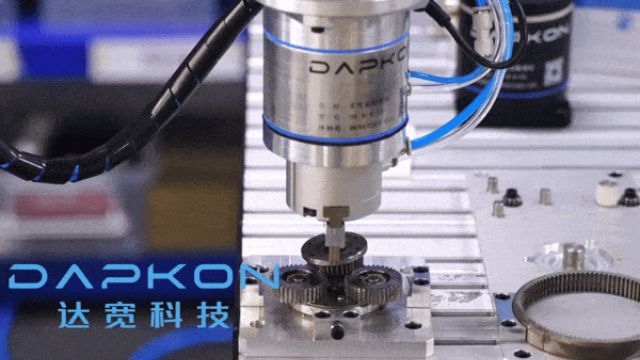
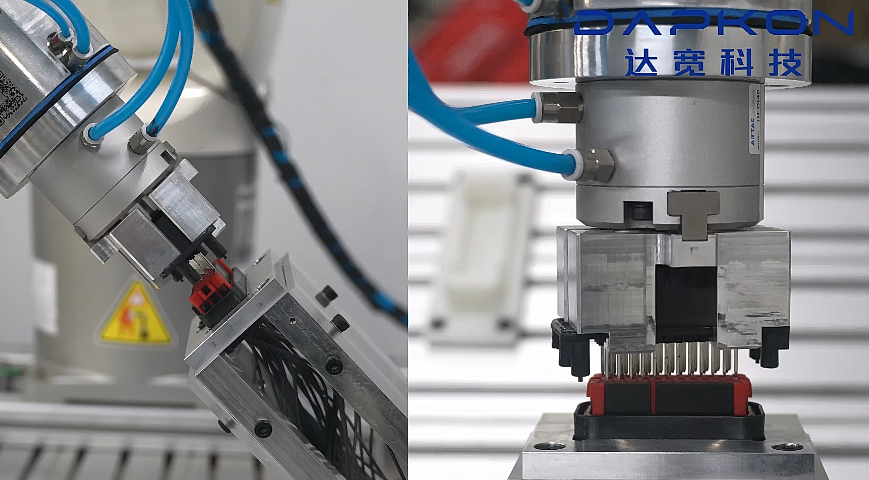
机器人力控技术为齿轮装配这道传统工序注入了新的活力。齿轮配合质量直接影响传动性能与整机表现,传统机器人按照固定轨迹执行装配,遇到零件公差或定位偏差时容易卡滞,甚至划伤齿面。达宽科技的机器人力控系统赋予机器人敏锐的力觉感知,在齿轮接触瞬间探测受力变化,动态修正姿态与推进速度,让齿轮以柔顺方式完成啮合。操作人员设定目标力值区间后,机器人即可自主完成装配,无需反复调试程序,节省时间投入。对于品种繁多的齿轮生产线,力控系统支持预存多组工艺参数,不同型号之间的切换十分便捷,机器人迅速进入稳定作业状态。这种方式让企业在保障装配质量的同时提升产线运行效率,齿轮装配不再是自动化改造中的难点,而成为机器人展现柔性作业能力的舞台,达宽科技也借此帮助众多用户迈出了智能化升级的坚实一步。通用人形机器人仿人结构,达宽科技助力狭窄空间搬运作业。湖南自动化机器人
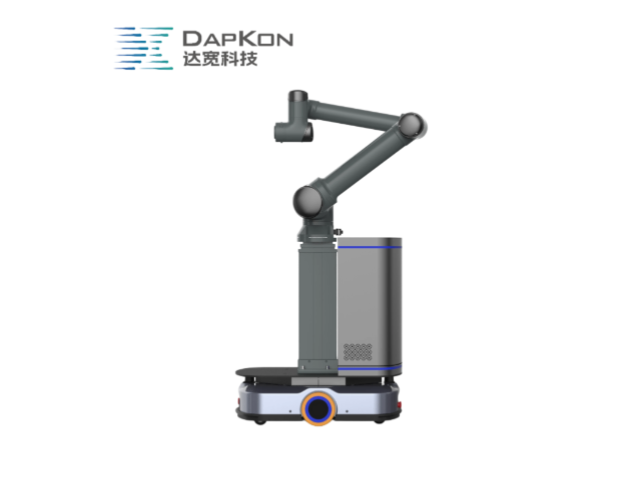
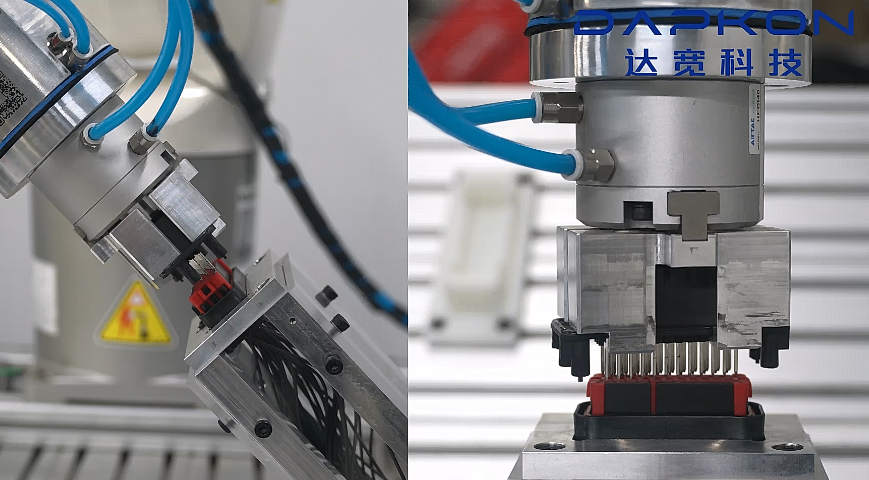
轴孔装配是制造业的常见工序,也是机器人力控大显身手的舞台。过去这一环节高度依赖老师傅的经验,人工装配效率受人员状态影响,质量难以保持均衡。引入达宽科技的力控系统后,机器人能够沿接触方向主动探测孔位,遇到零件公差时自动调整插入角度与推进速度,以柔顺方式完成配合。操作人员只需设定目标力值区间,机器人即可自主完成整个装配过程,无需反复示教与修改程序。这种方式让换产调试时间得到压缩,帮助企业快速响应订单变化。达宽科技的力控系统还支持实时监测装配阻力,一旦出现异常立即暂停并报警,避免零件损伤。用户反馈,机器人装配节奏稳定,节拍衔接顺畅,产线整体效率得到提升。对于品种多、批量小的企业,达宽科技预置的多组工艺参数可快速调用,让机器人在不同产品之间灵活切换,进一步节省时间投入,让装配工序成为产线中的可靠一环。中国台湾智能复合机器人供应商通用双臂机器人是达宽科技研发的智能搬运设备,专为搬箱转运场景设计。
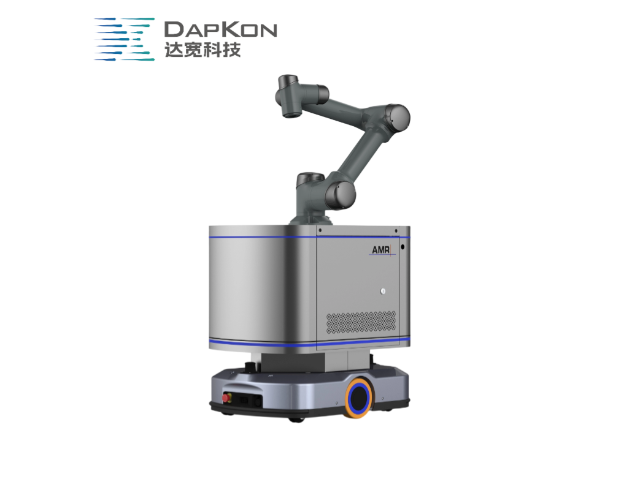
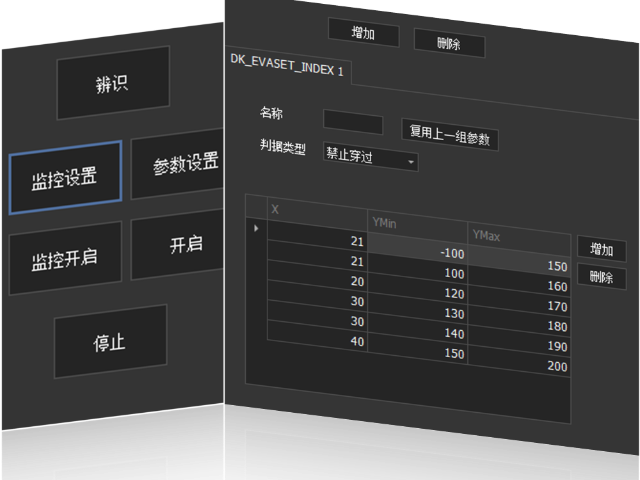
齿轮装配过程中的异常大多表现为受力突变,例如异物夹杂、齿面磕碰、零件错位。机器人搭载力控后可在毫秒级识别这类变化,立即停止进给并发出提示,避免异常扩大。达宽科技在力控系统中设置多级响应策略,机器人可根据受力偏离程度选择继续、减速或停机,减少无效动作。异常件被及时截留后,后续装配工位不再被动等待,整条产线的连续性得到改善,也降低了因问题件流转造成的二次损伤。齿轮装配与相邻工序之间的协同因此更为顺畅,问题件的处理从被动救火转为按规则响应,班组长对现场状态的把握也更为及时准确。遇到新出现的缺陷模式时,留存的受力数据可以帮助追溯发生位置,定位工作的工作量因此减少。这类响应方式让现场对异常的处理更有条理。
压装工序比较担心压过头的情况。轴承内圈、齿轮轮毂与轴之间的过盈配合需要在指定区间内完成压入,力值偏离就会影响配合性质。机器人结合力控后可以按位移与力值双条件判断终点,达到设定位置或受力上限即停止,不依赖操作者凭经验判断。达宽科技在力控参数中提供多段力位曲线配置,机器人可针对不同规格齿轮调用对应策略,换型时只需切换配方。这让压装结果更可复现,也减少了因压装不到位而返工的装配环节。齿轮装配的整体流转速度因此更为顺畅,返修区积压减少,工位之间的等待时间被压缩,生产节拍的兑现情况也随之改善。对于多规格共线的车间而言,这种可复现的压装方式让首件确认的时间相应缩短,设备可以更早进入批量生产状态,整体运行更为顺滑。达宽科技柔性力控机器人,力感反馈柔和,避免装配工件出现挤压磨损。
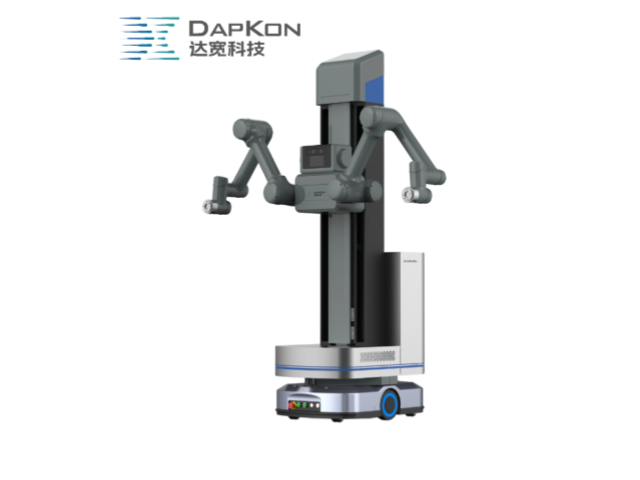
齿轮多由钢材制成,边缘锐利、重量可观,人工搬运与压装存在夹手、磕碰等风险,日复一日的重复施力也给作业人员带来累积负担。达宽科技把这类体力负荷较重的装配交给机器人完成,人员退到安全区域负责上下料与状态监视,作业强度与风险同步下降。力控系统的碰撞检测功能让机器人在装配移动中保持警觉,感知到异常阻力便立即减速停机,遇到治具错位、异物混入等情况自动暂停并报警,把隐患拦截在发生之前。在人员需要靠近的装配环节,机器人的柔顺特性发挥作用,意外接触时主动退让,为现场提供近场保护。达宽科技在安全策略配置上提供清晰的参数体系,便于产线统一执行安全规范。机器人参与压装后,装配现场秩序井然,安全事件记录持续减少,安全生产的底色更加扎实,企业推进装配自动化的步伐更加平稳。达宽科技柔性力控机器人,替代人工装配,缓解车间作业压力。中国台湾智能复合机器人供应商
达宽科技通用复合机器人适应多品种生产,提升产线柔性。湖南自动化机器人
齿轮装配对位置精度和配合力有着严格要求,机器人力控技术为这一环节带来了新的作业方式。在齿轮啮合过程中,若力度过大,可能造成齿面压痕或齿轮变形;若力度不足,则影响传动精度。达宽科技的机器人力控系统通过预设合理的力值区间,实时监测装配过程中的力觉变化,当齿轮开始啮合时,系统控制机器人输出稳定推力,确保齿面均匀接触,避免因力度波动造成损伤。无论是小型精密齿轮还是大型传动齿轮,机器人力控都能凭借灵活的适应能力满足多样化需求,让每一组齿轮的装配质量保持均衡,降低因个体差异导致的后续返工。在大批量生产中,人工装配容易受操作人员经验、体力状态等因素影响,不同批次的装配效果可能存在差异;而机器人力控以统一标准执行任务,保持稳定的作业模式,让产品一致性得到保障。达宽科技持续深耕机器人力控技术研发,针对不同齿轮装配场景的工艺特点提供定制化解决方案,帮助企业应对零件公差带来的挑战,让机器人在装配任务中实现更稳定的操作表现,为智能化转型提供支持。湖南自动化机器人

- 辽宁机器人柔性力控装配线束 2026-11-01
- 宁夏自动化装配线 2026-11-01
- 四川柔性力控装配方案 2026-11-01
- 甘肃协作机器人装配方案 2026-11-01
- 广东机器人柔性力控装配线 2026-11-01
- 河北机器人智能装配接头 2026-10-31
- 江苏机器人力控装配接头 2026-10-31
- 青海工业机器人力控精密装配 2026-10-31



- 01 北京商业引流机器人整机租赁
- 02 防蓝光保护膜边缘不贴合怎么办
- 03 天长生产车间MES系统合作洽谈
- 04 金水区高效GEO平台
- 05 安徽红外语音芯片识别
- 06 汽车零部件WMS软件咨询
- 07 江苏nx正版许可优化厂商有哪些
- 08 外套服装CAD软件供应商
- 09 昆明办公室激光**防护膜系统
- 10 黔西南低成本网站建设指导