青海柔性通用机器人怎么用
关键词: 青海柔性通用机器人怎么用 机器人

 2026.11.04
文章来源:
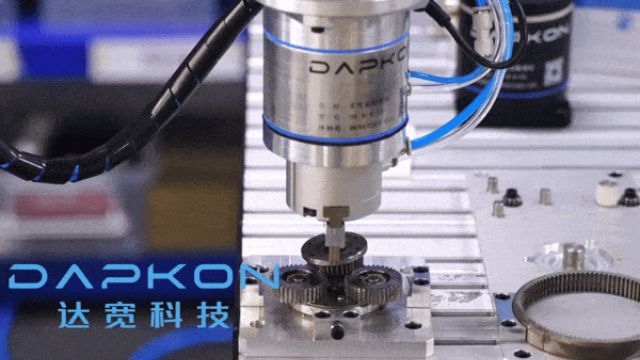
齿轮是传动系统的关键部件,装配质量直接关系到整机运转的平稳性与使用寿命。传统生产模式中,人工压装依赖操作经验,力度把握深浅不一,批次间质量难以统一;刚性自动化设备对来料一致性要求苛刻,零件存在公差时便卡滞报警,产线节奏屡屡被打断。达宽科技的机器人力控系统为这道工序带来新的作业方式:机器人具备敏锐的力觉感知,在齿轮接触瞬间探测受力变化,动态修正姿态与推进速度,让装配以柔顺方式完成到位。操作人员设定目标力值区间后,机器人便能自主执行装配动作,遇到轻微偏斜时自行纠正,多数问题无需人工介入。机器人连续作业不知疲倦,晚班与白班的装配水准保持一致,产线运行更加顺畅,齿轮装配正从自动化改造中的难点,转变为展现柔性制造能力的亮点环节。达宽科技通用力控机器人,适配多场景装配,灵活应对企业生产装配需求。青海柔性通用机器人怎么用
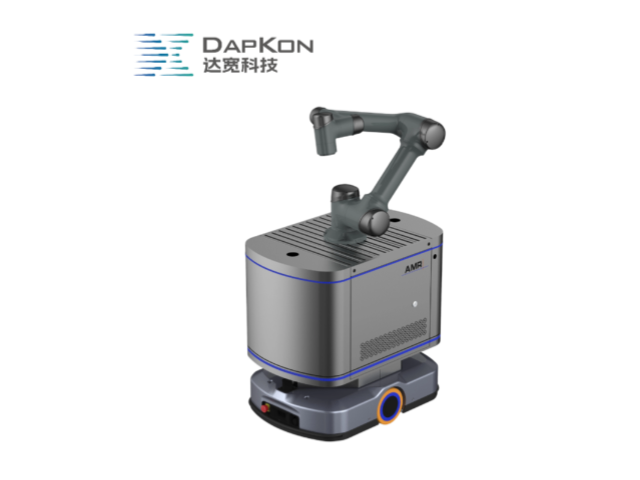
随着车间对柔性化与无人化作业的需求提升,机器人力控正在从单点试用走向批量部署。达宽科技持续打磨力控算法与工艺包,让机器人面对齿轮装配中的公差波动、零件差异与空间限制时,仍能保持稳定的动作表现。齿轮装配现场的每一次受力数据,都可用于优化下一轮参数配置,使能力在产线上逐步沉淀。对制造企业而言,这既缩短了调试与换型所占用的时间,也让装配一致性、作业安全与整体效率得到同步改善。齿轮装配这一环节的现场管理水平随之提升,技术积累不再依附于个人,而是留在企业的工艺资产之中。对于正在推进柔性化改造的车间,这类可复用的工艺能力,能够让新增产线的起步阶段更为扎实。这种沉淀方式让企业的工艺资产得到持续积累,能力积累更为扎实。黑龙江智能人形机器人制造商通用复合机器人快速部署,达宽科技缩短企业自动化升级周期。
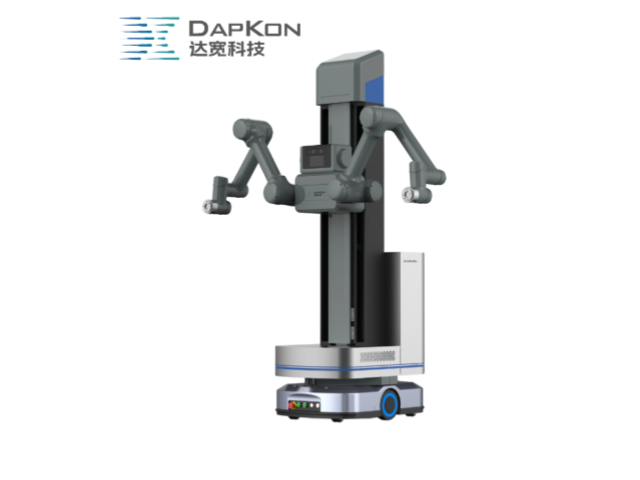
数据是产线持续改善的原料,机器人力控让齿轮装配过程可记录、可分析。达宽科技的力控系统在机器人每次装配中实时留存力值曲线、压入行程、作业时长与判定结果等信息,汇聚成企业的装配工艺数据库。质量工程师调取数据即可复盘装配过程,出现啮合不良、运转异响等问题时快速锁定原因,排查时间随之缩短;工艺人员分析历史曲线,持续调整机器人的力值阈值与推进速度,让装配表现逐步向好。力控系统提供开放接口,装配数据可对接企业的管理平台,支撑质量追溯与统计分析。每一组齿轮都有专属的作业档案,问题追溯到件、责任定位到工位,管理颗粒度更细。对向主机厂供货的零部件企业来说,客户审核时出示完整的机器人装配数据记录,信任度自然提升,质量管理正从被动抽检转向主动预防。
大型齿圈的装配是另一番景象:部件重量可观,人工搬运对位费力,起吊设备的定位能力又难以满足压装要求,作业质量难以稳定。达宽科技的力控系统与重载机器人配合,让大件装配同样具备柔顺能力:机器人夹持齿圈低速接近目标位置,接触后顺从受力方向调整姿态,以受控压力完成压入,全程力值曲线可查。小模数齿轮则处于另一个极端,尺寸小巧、齿形精细,施力稍有失控便可能损伤齿面,机器人以细密的力觉分辨率感知接触过程,推进速度随阻力变化动态调整。同一套力控系统的参数体系按力值范围分档设定,机器人在不同量级的装配任务之间调用对应配方即可切换。这种跨度上的适配能力,让力控方案在齿轮制造企业的应用范围更广,大小齿轮的装配工序都能找到合适的自动化路径。柔性力控机器人操作简单,新手快速上手装配流程。
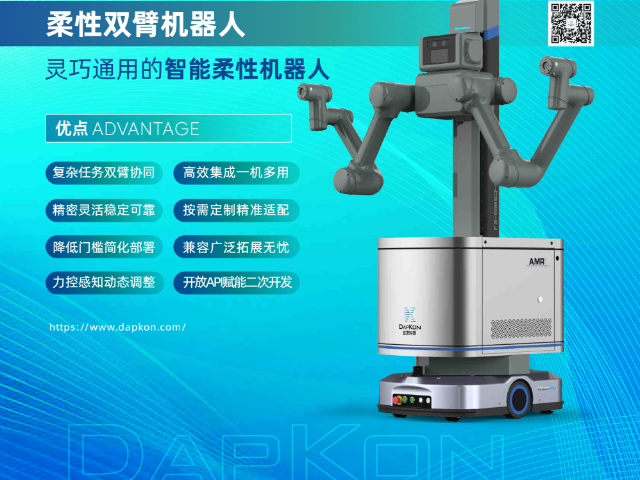
数据留存与分析是优化生产作业的重要基础,达宽科技力控系统具备完善的数据记录与追溯功能。在机器人进行装配、打磨、检测等作业的全过程中,力控系统会实时留存每一次作业的力值变化曲线、轨迹数据、作业时长、设备运行状态等关键信息。这些数据为用户后续优化作业策略提供了有力依据,比如通过分析数据,用户可以调整机器人的作业速度、力控阈值、轨迹精度等参数,进一步提升效率和质量。完整的作业数据也便于用户进行生产追溯,当出现质量问题时,可通过调取相关数据快速排查原因,减少问题定位的时间。达宽科技的力控系统已经批量化在工业场景中交付使用,涉及汽车、3C、一般工业中的装配、插拔、打磨、检测等多种应用,机器人在生产过程中持续积累毫秒级的多维度数据,为行业和客户提供了工艺优化、数据孪生的数据基础。系统提供带标注的力觉数据集,实时采集真实的外部接触力数据,可识别滑动、碰撞、稳定抓取等状态。力控系统记录的作业数据,为机器人后续装配策略的优化提供有力支撑,构建工艺参数知识库,持续积累装配经验数据,驱动产线智能化演进。通用复合机器人搭载柔性力控技术,达宽科技赋能,轻松完成各类零部件装配对接任务。吉林通用复合机器人介绍
达宽科技柔性力控机器人,兼容多场景装配,助力企业产线自动化升级。青海柔性通用机器人怎么用
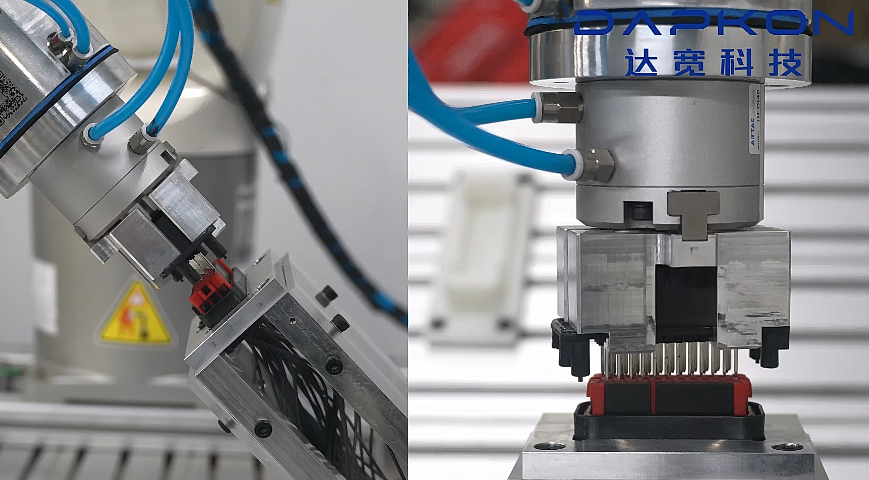
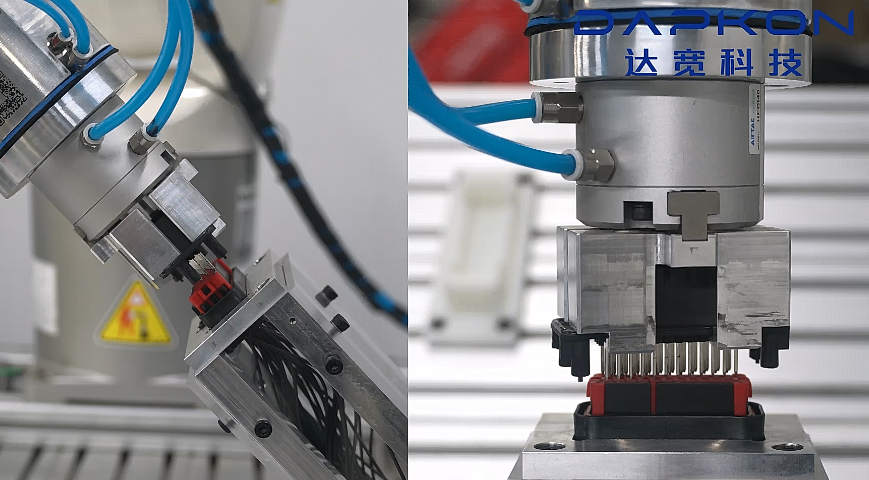
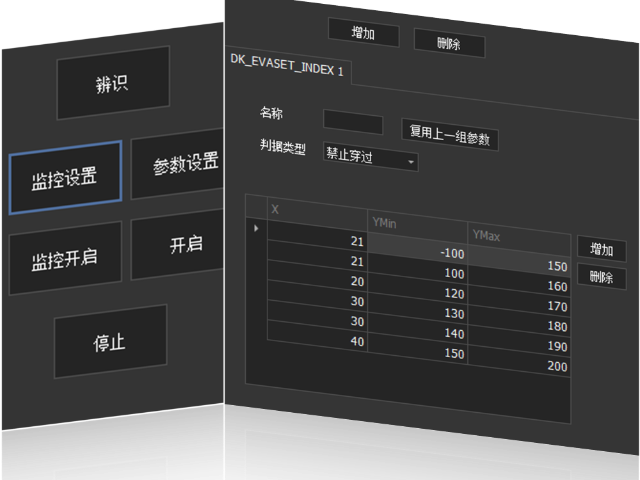
在服务器装配、汽车制造等领域,线束装配涉及高压接口与精密端子,操作力度不当可能引发部件损伤或安全隐患。达宽科技的力控系统采用双闭环控制策略,在插接过程中同步监测力矩与位移曲线,一旦检测到阻力超出设定阈值,系统将在毫秒级时间内暂停并启动回退程序,有效防止密封结构压溃或金属触点变形。同时,机器人碰撞检测功能可在意外接触时立即停止运动,为操作人员提供近场作业保障。力控系统能实时感知机器人与线束、接头之间的接触力度,让机器人在插拔、缠绕等动作中灵活调整力度,适配不同规格线束的装配需求。传统人工线束装配需要反复确认接头位置、调整插拔力度,容易导致作业节奏拖沓;而机器人力控通过传感器实时捕捉接触力数据,指导机器人精细调整动作幅度与力度,减少无效操作,让连续作业保持稳定节奏。达宽科技还记录装配全过程数据,支持质量追溯,确保每条线束装配质量稳定可靠。这种智能化的装配方式减少了人工干预需求,让企业优化人力配置,将更多人力投入到更具价值的生产环节。青海柔性通用机器人怎么用

- 辽宁机器人柔性力控装配线束 2026-11-01
- 宁夏自动化装配线 2026-11-01
- 四川柔性力控装配方案 2026-11-01
- 甘肃协作机器人装配方案 2026-11-01
- 广东机器人柔性力控装配线 2026-11-01
- 河北机器人智能装配接头 2026-10-31
- 江苏机器人力控装配接头 2026-10-31
- 青海工业机器人力控精密装配 2026-10-31



- 01 北京商业引流机器人整机租赁
- 02 防蓝光保护膜边缘不贴合怎么办
- 03 天长生产车间MES系统合作洽谈
- 04 金水区高效GEO平台
- 05 安徽红外语音芯片识别
- 06 汽车零部件WMS软件咨询
- 07 江苏nx正版许可优化厂商有哪些
- 08 外套服装CAD软件供应商
- 09 昆明办公室激光**防护膜系统
- 10 黔西南低成本网站建设指导