特点惯师-力反馈遥操手柄分析
关键词: 特点惯师-力反馈遥操手柄分析 惯师-力反馈遥操手柄

 2026.10.21
文章来源:
在全球化的工业协作中,物理距离始终是不可逾越的障碍——**在A城市、设备在B工厂、现场环境在C国,协同作业往往意味着高昂的差旅成本与漫长的响应周期。力反馈遥操作技术正在为这种跨地域协作搭建一座“触觉桥梁”。通过高速网络,身处不同城市的**可以远程接入同一台力反馈操作终端,在异地设备的协助下完成复杂的操作任务。与传统的视频指导不同,力反馈让远程**不*能看到现场情况,更能“摸到”现场的物理状态——拧一颗锈蚀的螺丝时,手柄传递的卡滞感让**实时判断是否需要反向回旋再进给;处理一个异形零件时,手部的接触力变化帮助**快速辨识定位特征。力反馈技术让地理距离在触觉层面被压缩,使全球范围内的技术资源能够实时汇聚于一台机器之上,实现真正的远程“手把手”协作。 力反馈技术将远端环境的物理约束转化为操作者手部可感知的力觉边界,构建遥操作的触觉坐标系。特点惯师-力反馈遥操手柄分析
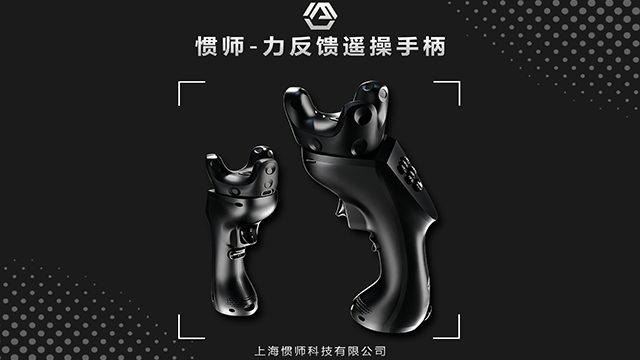
在核辐射区、深海水下、地震废墟等人类无法涉足的危险环境中,机器人承担着不可替代的使命。但在力反馈技术成熟之前,操作者只能依赖视觉画面进行操控——看不清时便无法判断,看不见时便无从下手。力反馈技术的出现,让遥操作真正迈入了“临场感知”的时代。当机器人的夹爪在千米深海握住一颗脆弱的珊瑚,远在陆地控制台前的操作者能够清晰感知夹持力的大小,从而避免捏碎样本;当机械臂在核反应堆内部进行检修,操作者能通过反馈的接触力精确判断螺栓是否锈蚀、是否需要增加扭矩。力反馈技术将远程环境的物理特性实时传递回操作者手心,让每一次推、拉、捏、转都如同亲临现场。双手不必涉险,却依然能够感知千里的重量——这正是力反馈赋予遥操作的**性价值。 发展惯师-力反馈遥操手柄设备生产厂家力反馈技术将远端环境的多点接触力分布综合为操作者单点可感的合成力觉矢量,实现复杂触觉场景的降维表达。
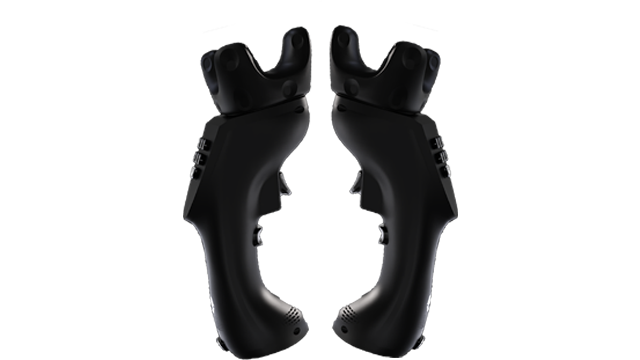
火灾现场浓烟弥漫、结构不稳、温度较高,消防员每一次深入火场都面临着建筑坍塌、有毒气体和高温灼烧的多重威胁。消防机器人的出现将消防员从**危险的区域中解放出来,但失去的代价是消防员无法通过触觉判断火场内的物理状态——机器人推开的门后是否有障碍、切割的结构是否即将断裂、抓取的物体是否稳定可靠。力反馈技术为消防机器人赋予了“触觉感知”能力。操作者在安全区域通过力反馈手柄操控机器人进入火场作业,当机器人推开一扇门时,手柄反馈的阻力变化让操作者判断门后是否有堆物;当机器人切割金属结构时,手柄传递的切削振动让操作者感知材料的厚度与材质。力反馈技术让消防员的双手在远离火场的安全距离上依然保有对火场物理环境的触觉感知,让机器人的每一次推、切、抓都有了背后操作者的“手感”判断,为消防救援任务提供了更加安全的执行路径。
在微重力环境下,人类失去了在地面上习以为常的重力感知——拧一颗螺丝时,宇航员不*要对抗螺纹的摩擦力,还要应对反作用力将自己推离工作面的风险;操作精密仪器时,工具的每一次触碰都可能导致自身姿态的漂移。力反馈遥操作技术为微重力环境中的操作提供了“虚拟重力”的感知补偿。通过将力反馈手柄固定于控制台,系统为操作者提供稳定的力觉支点——手柄施加的反向力矩模拟了重力环境下的操作手感,让宇航员在太空中操作时依然能够获得与地面一致的力觉体验。同时,当空间站机械臂执行舱外任务时,舱内宇航员通过力反馈手柄感知机械臂与舱外设备的接触状态,以触觉判断操作的可靠性。力反馈技术让太空操作者即使身处失重状态,双手依然保有“脚踏实地”的操作感知,为长期载人航天任务提供了可靠的操作保障。 力反馈与力觉临场感的量化评估结合,以客观指标衡量操作者对远端环境的感知真实程度。
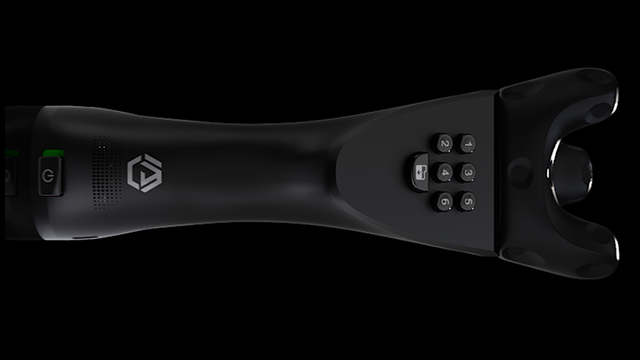
力反馈遥操作主手系统的双边控制架构以四通道双向伺服控制为理论**,构建了操作者与远端环境之间全状态反馈的力觉闭环链路。系统在位置通道中传递操作者的运动指令并接收从端的位置跟随误差,在力通道中反馈环境的接触力并叠加操作者的施力意图,通过位置-力混合控制策略实现主从端行为的动态协调。针对遥操作链路中不可避免的通信时延与数据丢包,系统引入基于无源性与波变量变换的时延补偿机制,将力觉交互系统中的能量流动控制在稳定边界以内,有效抑制了时延引发的振荡与冲击现象。在极端工况下的高刚度接触场景中,系统进一步启用自适应阻抗整形算法,根据接触力的变化率动态调节主手输出阻抗的阻尼比与自然频率,既保证了硬接触时的系统稳定性,又维持了自由空间运动时的低阻流畅性。该控制架构的稳定性边界与力觉保真度经由李雅普诺夫稳定性理论严格证明,为力反馈遥操作系统在非理想网络环境下的可靠运行提供了理论保障。 力反馈技术与力觉示教系统的融合,将一次示范操作转化为可无限复用的触觉程序库。嘉定区惯师-力反馈遥操手柄设备
力反馈与操作者运动控制神经通路的同频共振,缩短从感知到响应的反射弧长度。特点惯师-力反馈遥操手柄分析
在人与机器的交互中,操作者的情绪与生理状态往往被忽视——紧张时手部肌肉僵硬、施力偏大;疲劳时操控精度下降、响应迟缓;专注时力觉敏感度提升。这些微妙的生理变化隐藏在手部的施力模式中,力反馈系统不*是力觉的输出设备,更是一个可感知操作者状态的“情绪触点”。系统通过分析操作者对手柄施加的握持力变化、操纵力的波动频率以及力觉响应的一致性,结合机器学习算法建立操作者状态识别模型。当系统识别到操作者处于紧张或疲劳状态时,自动调整力觉输出的增益与阻尼,降低操作负荷或提供温和的引导力,帮助操作者恢复平稳状态。力反馈技术让人机交互不再是单向的指令通道,而成为双向的状态感知桥梁——机器不*响应人的操作,还能“感受”人的状态,实现真正意义上的自适应人机协作。

- 可靠惯师-力反馈遥操手柄设备厂商 2026-10-22
- 青浦区惯师-力反馈遥操手柄设备代理商 2026-10-22
- 哪里有惯师-力反馈遥操手柄系统参数 2026-10-22
- 普陀区高频率脑电设备选型 2026-10-22
- 特点惯师-力反馈遥操手柄分析 2026-10-21
- 上海力反馈遥操设备销售价格 2026-10-21
- 虹口区惯师-力反馈遥操手柄系统厂商 2026-10-21
- 杨浦区常见力反馈遥操设备 2026-10-21



- 01 惠州SMD石英晶体谐振器供应商
- 02 长寿区工业M.2连接器
- 03 江苏9窗口氮化硅窗口片技术
- 04 辽宁透镜质量检测波前传感器供应商
- 05 华东环境可靠性
- 06 低功耗微波开关制造商
- 07 陕西工业自动化差分钟振
- 08 茂名SMD-3225 系列石英晶体谐振器生产
- 09 色环电感使用的铁心
- 10 广西 rv1126b主板