可靠惯师-力反馈遥操手柄设备质量
关键词: 可靠惯师-力反馈遥操手柄设备质量 惯师-力反馈遥操手柄

 2026.10.22
文章来源:
力反馈遥操作主手系统在基础力觉复现之上,构建了基于力信号模式识别的操作决策辅助层。系统通过对力反馈时域波形中冲击峰值、稳态均值、振荡频率及能量谱密度等特征参数的实时提取与分类,建立了一套涵盖正常接触、滑动摩擦、突发碰撞、材料屈服及工具打滑等多种力觉事件的识别库。在微创手术遥操作场景中,系统能够依据力反馈信号中高频分量的突变识别针尖穿透组织层膜的瞬时事件,并通过增强脉冲输出提示操作者停止进给,有效避免穿刺过深;在螺栓紧固或卡扣装配任务中,系统根据力矩反馈曲线的斜率变化自动判别是否达到预设锁紧扭矩,并通过力觉渐变提示操作者停止施力。该力觉事件识别模块采用轻量级机器学习分类器,在本地实时运行,推理延迟控制在数毫秒以内,力觉事件识别结果与操作者的力觉感知同步呈现,形成“感知-识别-提示-决策”的闭环辅助链路,***降低了遥操作对操作者经验水平的依赖,提升了任务执行的标准化程度与安全性。 力反馈与力觉渲染算法的深度耦合,将虚拟物体的本构模型实时转化为手部可感的物理响应。可靠惯师-力反馈遥操手柄设备质量
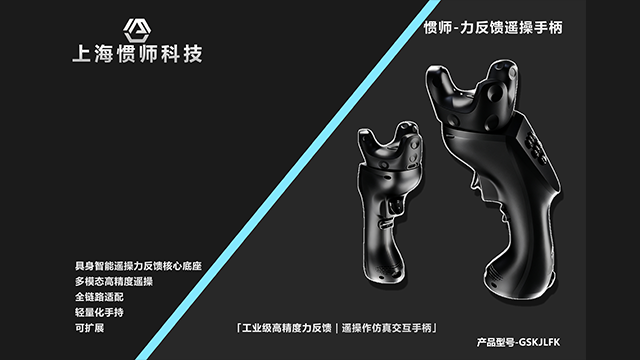
在全球化的工业协作中,物理距离始终是不可逾越的障碍——**在A城市、设备在B工厂、现场环境在C国,协同作业往往意味着高昂的差旅成本与漫长的响应周期。力反馈遥操作技术正在为这种跨地域协作搭建一座“触觉桥梁”。通过高速网络,身处不同城市的**可以远程接入同一台力反馈操作终端,在异地设备的协助下完成复杂的操作任务。与传统的视频指导不同,力反馈让远程**不*能看到现场情况,更能“摸到”现场的物理状态——拧一颗锈蚀的螺丝时,手柄传递的卡滞感让**实时判断是否需要反向回旋再进给;处理一个异形零件时,手部的接触力变化帮助**快速辨识定位特征。力反馈技术让地理距离在触觉层面被压缩,使全球范围内的技术资源能够实时汇聚于一台机器之上,实现真正的远程“手把手”协作。 上海无线惯师-力反馈遥操手柄力反馈信号的时频特征实时映射接触状态,为操作者提供超越视觉的触觉判断依据。
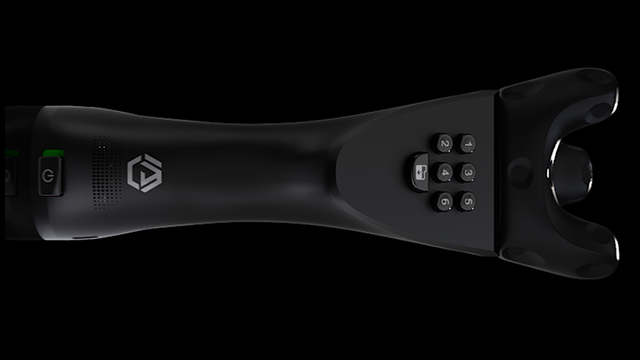
在工业设备的全生命周期管理中,设备故障的快速排除是保障生产连续性的关键。然而,设备往往分布在偏远地区或海外工厂,**了解设备的技术**远在千里之外,传统的远程诊断只能通过视频画面和电话指导,效率低且误判率高。力反馈遥操作技术为工业远程运维提供了“手到病除”的解决方案。**通过力反馈手柄远程接入现场设备端的操作机器人,对故障设备进行“触诊”——拨动传动轴感知其转动阻力是否异常、按压密封件判断其弹性是否衰减、旋转调节阀确认其力矩是否在正常范围。所有这些触觉判断实时通过力反馈手柄传递至**手中,使其即使身处异地,依然能够像亲临现场一样,通过触觉感知设备的“健康状况”。力反馈技术将**的手延伸到全球任意角落,让稀缺的技术人才资源得到**大化利用,让工业设备的故障响应从“等人到场”升级为“触达即治”。
核设施的退役与维护是核工业安全运行的***一道关口,而这些作业环境往往具有高辐射、强污染的特征,人员进入受到严格限制。核工业机器人承担了绝大部分高风险作业,但传统遥操作方式下,操作者只能通过视频画面判断作业状态,在摄像头被辐射损伤或粉尘遮蔽时,操作近乎盲动。力反馈遥操作技术为核工业作业提供了“辐射隔离环境中的真实手感”。操作者通过力反馈手柄操控机器人进行核设施拆解、管道切割或阀门操作时,手柄实时回传每一处接触的力觉信息——螺栓拧出的阻力变化、管道切割的进给抗力、阀门转动的扭矩波动——让操作者在完全隔离辐射的安全环境中,依然保有与直接操作无异的触觉判断力。力反馈技术实现了“辐射隔离”与“手感不隔离”的统一,为核工业的安全运维提供了可靠的技术保障。 力反馈数据流与操作时间戳同步记录,形成可回溯的触觉操作档案,为技能迁移与工艺传承提供结构化触觉资产。
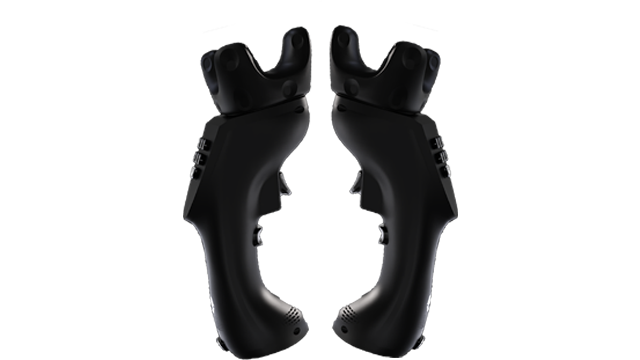
在视觉与听觉已被数字技术高度还原的***,唯有触觉仍是一道尚未完全跨越的感官边界。力反馈技术的出现,正是为了填补这一空白——它不再**让用户“看到”或“听到”虚拟世界,而是让用户真正“触摸”到它。当您的手柄传来细腻的阻力变化,那是虚拟物体在向您传递它的硬度、重量与质感;当您感受到手腕处的瞬时冲击,那是系统在告诉您工具与表面接触的瞬间。力反馈技术打破了传统交互中“输入指令、等待结果”的单向模式,将每一次操作都转化为双向对话——您推动它,它推回您。这种物理层面的双向交互,让远程作业不再是隔屏观望的机械操作,让虚拟训练不再是纸上谈兵的模拟演练,而是让操作者的双手成为连接现实与数字世界的真实桥梁。力反馈驱动的触觉记忆编码,将手感转化为可存储、可复现、可传递的数字化资产。上海惯师-力反馈遥操手柄系统质量
力反馈系统中的力觉事件标记与时间戳对齐,构建操作过程中关键接触时刻的触觉索引体系。可靠惯师-力反馈遥操手柄设备质量
过去的人机交互,始终停留于视觉与听觉的二维平面。如今,力反馈技术正将交互的维度从屏幕拓展到指尖。它通过在操作者手部施加连续、可控的力与力矩,将虚拟环境中的物理规则转化为真实的触觉体验——推一扇厚重的门,手柄会给予持续的阻尼感;握一颗柔软的球,指尖会感受到逐渐增大的反力;旋转一枚螺丝,手腕会捕捉到扭矩的微小波动。这种从“看得见”到“摸得着”的跨越,不**是感官体验的升级,更是操作精度的飞跃。对于需要高度手眼协调的任务——无论是远程手术中的组织缝合,还是虚拟装配中的精密对接——力反馈提供的触觉信息往往比视觉反馈更快、更直观。它让操作者的双手重新成为创造与感知的**工具,让机器不再是冰冷的执行终端,而是人类感官在物理世界与数字世界间的自然延伸。 可靠惯师-力反馈遥操手柄设备质量

- 可靠惯师-力反馈遥操手柄设备厂商 2026-10-22
- 青浦区惯师-力反馈遥操手柄设备代理商 2026-10-22
- 哪里有惯师-力反馈遥操手柄系统参数 2026-10-22
- 普陀区高频率脑电设备选型 2026-10-22
- 特点惯师-力反馈遥操手柄分析 2026-10-21
- 上海力反馈遥操设备销售价格 2026-10-21
- 虹口区惯师-力反馈遥操手柄系统厂商 2026-10-21
- 杨浦区常见力反馈遥操设备 2026-10-21



- 01 惠州SMD石英晶体谐振器供应商
- 02 长寿区工业M.2连接器
- 03 江苏9窗口氮化硅窗口片技术
- 04 辽宁透镜质量检测波前传感器供应商
- 05 华东环境可靠性
- 06 低功耗微波开关制造商
- 07 陕西工业自动化差分钟振
- 08 茂名SMD-3225 系列石英晶体谐振器生产
- 09 色环电感使用的铁心
- 10 广西 rv1126b主板