浦东新区高科技惯师-力反馈遥操手柄
关键词: 浦东新区高科技惯师-力反馈遥操手柄 惯师-力反馈遥操手柄

 2026.10.22
文章来源:
在工业生产与医疗操作中,标准化是保障质量一致性的基石。然而,标准的文字描述——“适度拧紧”“轻柔按压”“缓慢推进”——在实际执行中因人而异,不同操作者之间的理解偏差难以消除。力反馈技术为标准化操作引入了客观的“手感坐标”。系统可将***操作者的示范操作全程录制成力觉轨迹——拧紧过程的力矩变化曲线、按压力的时间分布、推进速度与阻力的对应关系——并将这些力觉轨迹作为标准模板存储于系统内。后续操作者在执行相同任务时,系统通过手柄实时比较当前操作的力觉曲线与标准模板的偏差,并通过引导力提示操作者向标准轨迹靠拢。力反馈技术让“标准手感”不再是文字描述的模糊概念,而成为可回放、可复现、可传递的力觉模板,确保每一位操作者无论经验水平如何,都能在执行同一任务时获得一致的“手感坐标”,将标准化从“看得见的流程”深化为“摸得着的操作”。 力反馈与操作者手部震颤信号的分离滤波技术,在力觉通道中滤除生理噪声,提取纯净的环境接触信息。浦东新区高科技惯师-力反馈遥操手柄
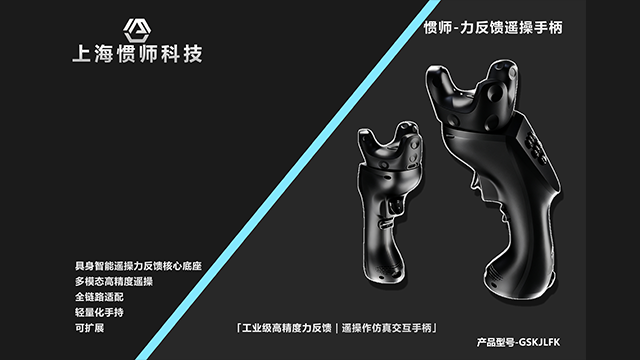
长时间从事高精度遥操作任务的作业人员,面临着一个隐蔽而重要的挑战——操作疲劳。当操作者持续承受力反馈手柄输出的反向力矩时,手部肌肉与神经系统的负荷逐渐累积,操作精度随之下降,失误率悄然上升。力反馈系统内置的力矩监测模块,能够实时记录操作者在任务过程中施加的操纵力均值、峰值及频率分布,结合人体工学疲劳模型,对操作者的肌肉负荷进行动态评估。当系统识别到操作者持续输出偏大的操纵力或力觉响应出现异常延迟时,自动调整力觉输出增益或提示操作者休息。这种“可量化的疲劳监测”让遥操作任务的安全管理从依赖经验判断升级为数据驱动决策,为任务排班、操作轮换及人机协作策略优化提供科学依据,确保操作者在整个任务周期内始终保持比较好的力觉感知与操控状态。 自动化惯师-力反馈遥操手柄应用力反馈与视觉、听觉多通道融合,构建沉浸式操作环境,让虚拟即真实。
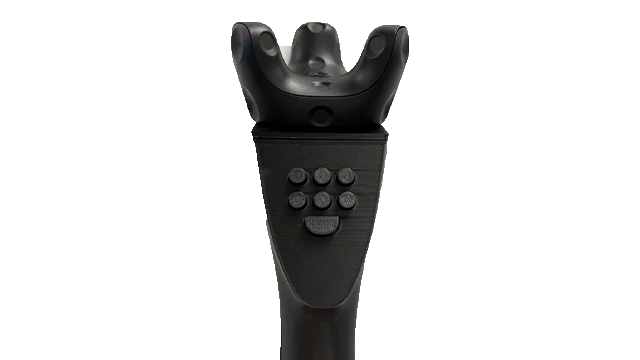
现代农业正在向智能化、无人化方向快速发展,无人拖拉机、自动采摘机器人、智能喷洒系统已逐渐走进田间地头。然而,在精细农事操作中——如果实采摘、嫁接修剪、种苗移栽——机器人依然难以达到人手的灵活与精细。力反馈遥操作技术为农业机器人赋予了“触觉智能”。操作者通过力反馈手柄远程操控采摘机器人时,手柄实时回传果实与果柄之间的扭转力与拉扯力,使操作者能够精确判断果实的成熟度与连接强度,避免用力过猛损伤果实或用力不足采摘失败。在修剪作业中,手柄传递的剪切阻力帮助操作者感知枝条的老嫩程度与纤维走向,实现精细修剪。力反馈技术将农业**的种植经验与触觉判断延伸至机器人端,使远程农业操作不再依赖视觉猜测,而是通过双手的触觉感知完成精细农事,为智慧农业的***发展补齐了“触觉”这一关键拼图。
火灾现场浓烟弥漫、结构不稳、温度较高,消防员每一次深入火场都面临着建筑坍塌、有毒气体和高温灼烧的多重威胁。消防机器人的出现将消防员从**危险的区域中解放出来,但失去的代价是消防员无法通过触觉判断火场内的物理状态——机器人推开的门后是否有障碍、切割的结构是否即将断裂、抓取的物体是否稳定可靠。力反馈技术为消防机器人赋予了“触觉感知”能力。操作者在安全区域通过力反馈手柄操控机器人进入火场作业,当机器人推开一扇门时,手柄反馈的阻力变化让操作者判断门后是否有堆物;当机器人切割金属结构时,手柄传递的切削振动让操作者感知材料的厚度与材质。力反馈技术让消防员的双手在远离火场的安全距离上依然保有对火场物理环境的触觉感知,让机器人的每一次推、切、抓都有了背后操作者的“手感”判断,为消防救援任务提供了更加安全的执行路径。 力反馈驱动的操作信心指数构建,通过力觉一致性分析量化操作者决策的主观确信程度。
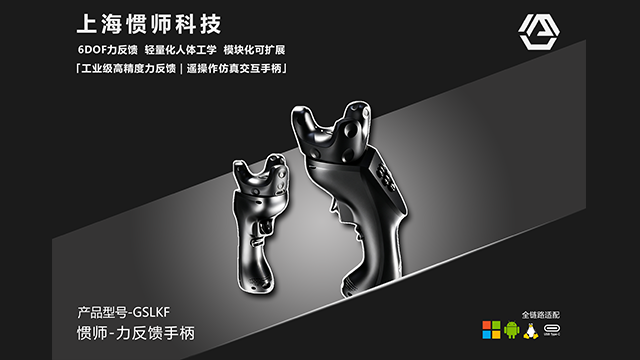
在全球化的工业协作中,物理距离始终是不可逾越的障碍——**在A城市、设备在B工厂、现场环境在C国,协同作业往往意味着高昂的差旅成本与漫长的响应周期。力反馈遥操作技术正在为这种跨地域协作搭建一座“触觉桥梁”。通过高速网络,身处不同城市的**可以远程接入同一台力反馈操作终端,在异地设备的协助下完成复杂的操作任务。与传统的视频指导不同,力反馈让远程**不*能看到现场情况,更能“摸到”现场的物理状态——拧一颗锈蚀的螺丝时,手柄传递的卡滞感让**实时判断是否需要反向回旋再进给;处理一个异形零件时,手部的接触力变化帮助**快速辨识定位特征。力反馈技术让地理距离在触觉层面被压缩,使全球范围内的技术资源能够实时汇聚于一台机器之上,实现真正的远程“手把手”协作。 力反馈驱动的动态力觉缩放,根据操作任务的不同阶段自适应调整力觉映射比例,优化全过程的触觉分辨力分配。上海可靠惯师-力反馈遥操手柄
力反馈技术将抽象物理概念转化为手部可感的触觉经验,实现从“认知”到“体知”的教学范式跃迁。浦东新区高科技惯师-力反馈遥操手柄
在高精度制造与微操作领域,人类的视觉与手部动作之间存在天然的感知鸿沟。当操作精度达到微米级或力的分辨要求达到毫牛顿级时,*靠肉眼观察已无法满足作业需求。力反馈技术充当了操作者与微观世界之间的触觉放大器。它将微小的接触力变化——如一根头发丝粗细的探针触碰芯片引脚时的接触力、一颗毫米级轴承装入轴套时的过盈阻力——放大为操作者手部可清晰感知的力度信号。这种从“微力”到“可感力”的映射,使操作者能够在视觉无法分辨的尺度上进行精确判断与调整。同时,系统通过实时滤波与噪声抑制,将力信号中的有效信息从振动干扰中剥离,确保操作者接收到的每一点力觉变化都具有明确的物理含义。力反馈技术因此成为精密操作中的“触觉大脑”,在操作者手部与微观物体之间建立起清晰、稳定的力觉沟通渠道。 浦东新区高科技惯师-力反馈遥操手柄

- 可靠惯师-力反馈遥操手柄设备厂商 2026-10-22
- 青浦区惯师-力反馈遥操手柄设备代理商 2026-10-22
- 哪里有惯师-力反馈遥操手柄系统参数 2026-10-22
- 普陀区高频率脑电设备选型 2026-10-22
- 特点惯师-力反馈遥操手柄分析 2026-10-21
- 上海力反馈遥操设备销售价格 2026-10-21
- 虹口区惯师-力反馈遥操手柄系统厂商 2026-10-21
- 杨浦区常见力反馈遥操设备 2026-10-21



- 01 惠州SMD石英晶体谐振器供应商
- 02 长寿区工业M.2连接器
- 03 江苏9窗口氮化硅窗口片技术
- 04 辽宁透镜质量检测波前传感器供应商
- 05 华东环境可靠性
- 06 低功耗微波开关制造商
- 07 陕西工业自动化差分钟振
- 08 茂名SMD-3225 系列石英晶体谐振器生产
- 09 色环电感使用的铁心
- 10 广西 rv1126b主板