智能惯师-力反馈遥操手柄设备多少钱
关键词: 智能惯师-力反馈遥操手柄设备多少钱 惯师-力反馈遥操手柄

 2026.10.23
文章来源:
高质量的技能训练离不开真实的操作手感,而传统的实训方式往往面临设备昂贵、场地受限、安全风险高等现实难题。力反馈技术正在彻底改变这一局面。在航空飞行模拟器中,力反馈控制杆让飞行员在虚拟环境中感受气流颠簸和操纵面载荷变化,获得与真实飞行几乎一致的操纵体验;在外科手术训练平台上,力反馈手柄能够模拟不同组织层的切割阻力,帮助年轻医生在进入手术室之前就积累宝贵的“手感”经验;在工业焊接培训中,操作者通过力反馈感知电弧作用下的动态阻力,判断焊接速度与角度的合理性。力反馈让虚拟训练不再是“游戏式”的走马观花,而是具备了与实操高度一致的肌肉记忆培养能力。操作者在虚拟环境中犯下的每一个错误、积累的每一份触觉记忆,都能无缝迁移到真实任务中,大幅缩短培训周期,降低实训成本,让训练真正产生“手感”。 力反馈与操作者运动控制神经通路的同频共振,缩短从感知到响应的反射弧长度。智能惯师-力反馈遥操手柄设备多少钱
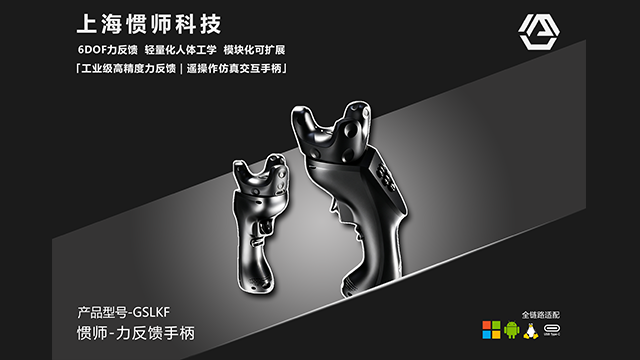
物处理是**危险的特种作业之一,拆爆人员每一次出勤都直面生死考验。传统拆爆机器人依赖视觉反馈进行操作,但在物内部结构复杂、视线受阻的情况下,*靠摄像头难以判断线缆的拉紧程度、螺丝的锈蚀状态和触发机构的敏感度——而这些恰恰是决定拆爆成败的关键因素。力反馈遥操作技术为拆爆机器人赋予了“触觉”能力。操作者通过力反馈手柄操控机器人进行拆解时,手柄实时传递末端工具与物接触的微力变化——拉扯线缆时的张力、旋拧螺丝时的扭矩、探触机构时的接触力——使操作者能够在不直接接触危险品的前提下,获得犹如亲手触摸的触觉判断力。力反馈技术将操作者与危险之间的距离拉大,同时将触觉感知的距离缩至零,在保障拆爆人员生命安全的同时,***提升拆爆操作的成功率,以科技之力守护每一位拆爆英雄的生命安全。 徐汇区可靠惯师-力反馈遥操手柄力反馈与遥操作临场感的深度耦合,重建操作者在远端环境中的触觉身份认同。
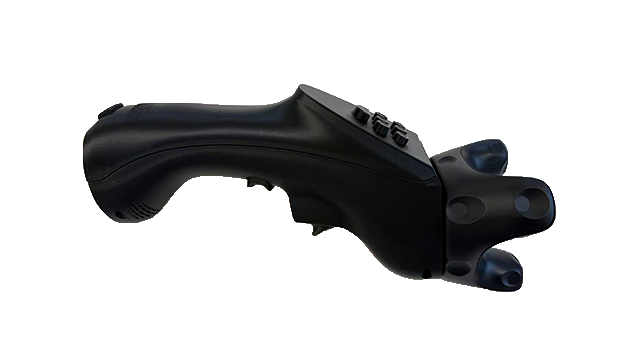
在高精度制造与微操作领域,人类的视觉与手部动作之间存在天然的感知鸿沟。当操作精度达到微米级或力的分辨要求达到毫牛顿级时,*靠肉眼观察已无法满足作业需求。力反馈技术充当了操作者与微观世界之间的触觉放大器。它将微小的接触力变化——如一根头发丝粗细的探针触碰芯片引脚时的接触力、一颗毫米级轴承装入轴套时的过盈阻力——放大为操作者手部可清晰感知的力度信号。这种从“微力”到“可感力”的映射,使操作者能够在视觉无法分辨的尺度上进行精确判断与调整。同时,系统通过实时滤波与噪声抑制,将力信号中的有效信息从振动干扰中剥离,确保操作者接收到的每一点力觉变化都具有明确的物理含义。力反馈技术因此成为精密操作中的“触觉大脑”,在操作者手部与微观物体之间建立起清晰、稳定的力觉沟通渠道。
力反馈遥操作主手系统在实现多自由度力觉耦合方面采用了基于动力学前馈的解耦控制策略。由于主手各关节在运动过程中存在惯性力、离心力与科里奥利力的相互耦合,操作者在某一方向上施加的力会不可避免地耦合到其他自由度上,导致力觉感知的失真。系统通过建立主手机构的完整动力学模型,实时计算各关节在任意位姿下的惯性矩阵与非线性力项,并在力控输出端施加前馈补偿力矩以抵消动态耦合效应,使每个自由度上的力觉输出均能**、准确地映射远端对应方向的接触力。在涉及姿态与位置同时变化的空间遥操作任务中,系统进一步引入基于任务空间的力/位解耦算法,将末端执行器与环境交互产生的广义力矢量分解为沿工具路径的切削力、垂直于接触面的法向力以及绕工具轴线的扭转力矩,分别映射到主手的平动与转动关节,使操作者能够同时感知远端工具的推进阻力、夹持力与旋转扭矩,实现对复杂操作力场的***感知与精确操控。 力反馈技术与力觉示教系统的融合,将一次示范操作转化为可无限复用的触觉程序库。
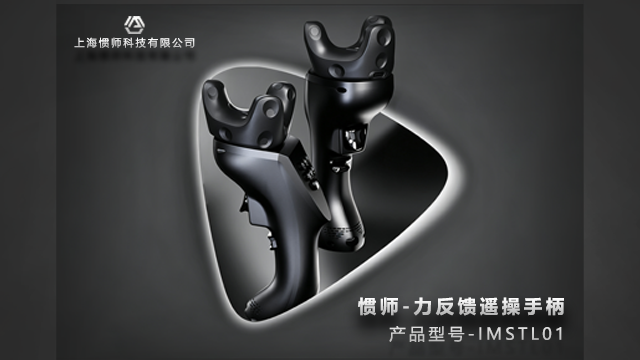
核设施的退役与维护是核工业安全运行的***一道关口,而这些作业环境往往具有高辐射、强污染的特征,人员进入受到严格限制。核工业机器人承担了绝大部分高风险作业,但传统遥操作方式下,操作者只能通过视频画面判断作业状态,在摄像头被辐射损伤或粉尘遮蔽时,操作近乎盲动。力反馈遥操作技术为核工业作业提供了“辐射隔离环境中的真实手感”。操作者通过力反馈手柄操控机器人进行核设施拆解、管道切割或阀门操作时,手柄实时回传每一处接触的力觉信息——螺栓拧出的阻力变化、管道切割的进给抗力、阀门转动的扭矩波动——让操作者在完全隔离辐射的安全环境中,依然保有与直接操作无异的触觉判断力。力反馈技术实现了“辐射隔离”与“手感不隔离”的统一,为核工业的安全运维提供了可靠的技术保障。 双向力-位映射架构,将操作者的运动意图与远端环境的物理响应融合为闭环力觉交互链路。智能惯师-力反馈遥操手柄设备多少钱
力反馈驱动的操作轨迹优化,通过实时力觉引导帮助操作者自动趋近较优运动路径与施力策略。智能惯师-力反馈遥操手柄设备多少钱
力反馈遥操作主手系统在基础力觉复现之上,构建了基于力信号模式识别的操作决策辅助层。系统通过对力反馈时域波形中冲击峰值、稳态均值、振荡频率及能量谱密度等特征参数的实时提取与分类,建立了一套涵盖正常接触、滑动摩擦、突发碰撞、材料屈服及工具打滑等多种力觉事件的识别库。在微创手术遥操作场景中,系统能够依据力反馈信号中高频分量的突变识别针尖穿透组织层膜的瞬时事件,并通过增强脉冲输出提示操作者停止进给,有效避免穿刺过深;在螺栓紧固或卡扣装配任务中,系统根据力矩反馈曲线的斜率变化自动判别是否达到预设锁紧扭矩,并通过力觉渐变提示操作者停止施力。该力觉事件识别模块采用轻量级机器学习分类器,在本地实时运行,推理延迟控制在数毫秒以内,力觉事件识别结果与操作者的力觉感知同步呈现,形成“感知-识别-提示-决策”的闭环辅助链路,***降低了遥操作对操作者经验水平的依赖,提升了任务执行的标准化程度与安全性。 智能惯师-力反馈遥操手柄设备多少钱

- 可靠惯师-力反馈遥操手柄设备厂商 2026-10-22
- 青浦区惯师-力反馈遥操手柄设备代理商 2026-10-22
- 哪里有惯师-力反馈遥操手柄系统参数 2026-10-22
- 普陀区高频率脑电设备选型 2026-10-22
- 特点惯师-力反馈遥操手柄分析 2026-10-21
- 上海力反馈遥操设备销售价格 2026-10-21
- 虹口区惯师-力反馈遥操手柄系统厂商 2026-10-21
- 杨浦区常见力反馈遥操设备 2026-10-21



- 01 惠州SMD石英晶体谐振器供应商
- 02 长寿区工业M.2连接器
- 03 江苏9窗口氮化硅窗口片技术
- 04 辽宁透镜质量检测波前传感器供应商
- 05 华东环境可靠性
- 06 低功耗微波开关制造商
- 07 陕西工业自动化差分钟振
- 08 茂名SMD-3225 系列石英晶体谐振器生产
- 09 色环电感使用的铁心
- 10 广西 rv1126b主板