金山区力反馈遥操设备分析
关键词: 金山区力反馈遥操设备分析 力反馈遥操设备

 2026.10.23
文章来源:
职业技能培训与工业实训中,力反馈遥操设备正在构建“手脑并用”的仿真教学环境。在焊接、喷涂、拆装等技能教学中,学员不*要观察正确动作,更要感悟用力技巧和手感分寸。力反馈遥操系统将标准操作中的力度曲线和阻力变化数字化存档,学员在虚拟仿真平台上操作时,系统根据其动作实时回传对应的力觉反馈,模拟真实工件的切削抗力、螺栓的拧紧力矩和焊接熔池的流动性。学员可以反复体验不同材质、不同工况下的手感差异,并通过对比自身力曲线与标准曲线的偏离程度,量化修正握持力度和操作速度。在汽车维修实训中,力反馈设备模拟发动机螺栓的锈蚀卡滞感,学员通过手感判断是否需加力或退丝,积累经验。在高压电工操作培训中,力反馈模拟隔离开关合闸时的冲击载荷,让学员体会合闸到位的手感反馈。系统不受材料消耗和场地限制,学员可无限次练习,且每次操作都被记录为力-时间图谱供教员点评。力反馈遥操设备将传统师徒传承中“只可意会”的手感经验转化为可量化、可复现的教学数据,让职业技能训练从“看会”进阶为“手会”,缩短从新手到熟练的成长周期。力反馈遥操系统的通信架构具备抗丢包特性,恶劣网络下触觉通道依然连续。金山区力反馈遥操设备分析
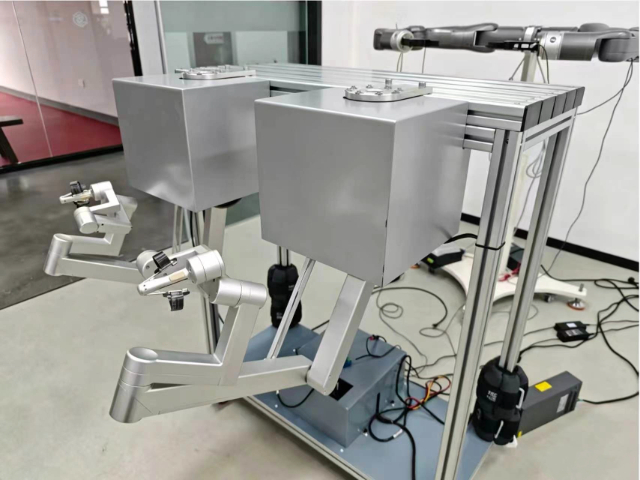
地震废墟与建筑坍塌救援中,力反馈遥操设备成为搜救队深入危险区域的“触觉先锋”。在余震不断、结构不稳定的废墟中,救援机器人需先行进入探测生命迹象并清理通道,但视频图像受灰尘和黑暗限制,难以判断障碍物的稳定性和承重状态。力反馈遥操系统将机械臂与瓦砾接触时的受力信息实时回传,操作员在安全指挥车内即可感知到钢筋的卡阻力度、混凝土块的松动程度以及下方是否有空洞支撑。在破拆作业中,操作员通过力觉反馈判断液压剪是否已准确咬合钢筋,避免空剪或侧滑;在清理被困者周边瓦砾时,力反馈帮助操作员轻轻推开碎石而不扰动上方的悬垂结构。系统具备力限保护机制,一旦接触力超过安全阈值即自动减速并触发触觉报警,防止二次坍塌。通信链路具备抗干扰和丢包重传功能,在废墟遮挡环境中仍能保持力觉通道的连续性。操作员通过力反馈仿佛亲自伸手触摸废墟内部,有效减少盲目操作带来的次生灾害。力反馈遥操设备正在将应急救援从“冒险进入”转变为“远程感知”,为黄金救援时间提供技术支撑。 普陀区高密度力反馈遥操设备考古探方中力觉回传剔针与土层的摩擦阻力,辅助判断文物埋藏边界。
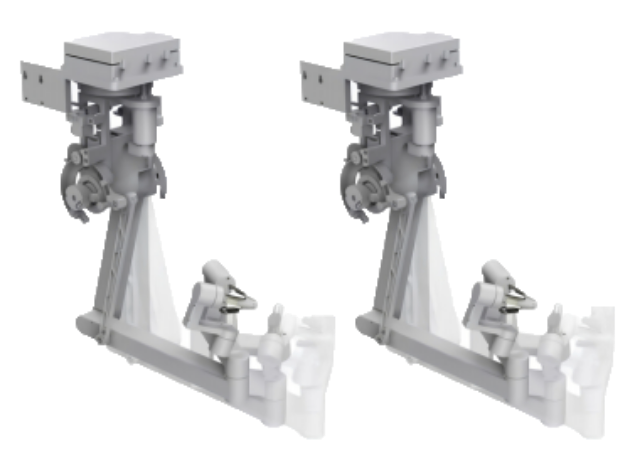
古建筑木结构保护性修复中,力反馈遥操设备帮助修复师以隔空方式感受历史木材的纹理与力度。古代寺庙、宫殿或民居的木构件如斗拱、梁枋和雕花板,经过数百年自然风化后,木材强度下降且表面覆盖彩绘或贴金,修复时需要精细操作以避免二次损伤。力反馈遥操系统操控微型修整刀具或打磨头,在远离文物的操作台上通过主手控制机械臂的动作。当刀具接触老木材表面时,力反馈系统将切削阻力、木纤维断裂的振动以及木节部位的硬度突变实时回传,操作者通过手感判断木材的密度分布和腐朽程度,据此调整进刀深度和切削速度。在清理朽木并进行填充加固时,力反馈帮助操作者感知填充材料与原有木结构之间的接触压力,确保填充物密实而不挤压周围彩绘层。对于榫卯松动部位的脱出与重新装配,力反馈回传榫头与卯口之间的摩擦阻力曲线,操作者感知到接触面渐进的阻尼变化,确认是否已完全入位。系统将修复过程中的力觉数据保存为数字修复档案,为后续研究提供操作依据。力反馈遥操设备让修复师不必直接触碰文物,却能够感知到每一寸古木的质地与呼吸,使文物保护既有分寸又有温度。
教育培训与职业技能实训中,力反馈遥操设备正在构建“手脑并用”的仿真训练环境。在焊接、喷涂、拆装等技能教学中,学员不*要观察正确动作,更要感悟用力技巧和手感分寸。力反馈遥操系统将标准操作中的力度曲线和阻力变化数字化存档,学员在虚拟仿真平台上操作时,系统根据其动作实时回传对应的力觉反馈,模拟真实工件的切削抗力、螺栓的拧紧力矩和焊接熔池的流动性。学员可以反复体验不同材质、不同工况下的手感差异,并通过对比自身力曲线与标准曲线的偏离程度,量化修正握持力度和操作速度。在汽车维修实训中,力反馈设备模拟发动机螺栓的锈蚀卡滞感,学员通过手感判断是否需加力或退丝,积累经验。在高压电工培训中,力反馈模拟隔离开关合闸时的冲击载荷,让学员体会合闸到位的手感反馈。系统不受材料消耗和场地限制,学员可无限次练习,且每次操作都被记录为力-时间图谱供教师点评。力反馈遥操设备正在将传统师徒传承中“只可意会”的手感经验转化为可量化、可复现的教学数据,让职业技能训练从“看会”进阶为“手会”。 油气管道内检测机器人借助力反馈感知管壁腐蚀凸起,辅助判定修补位置。
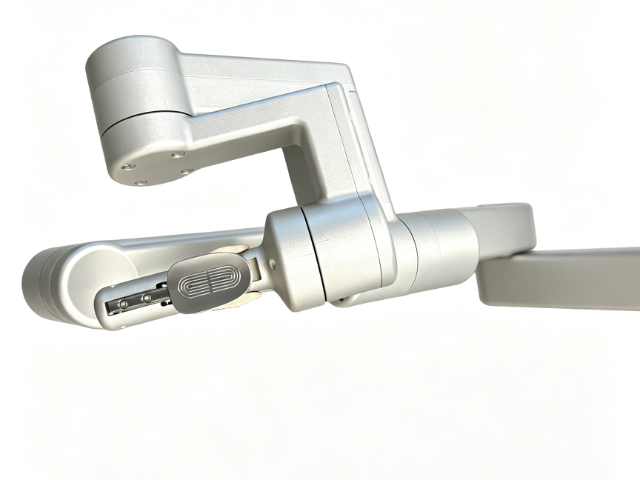
大型桥梁拉索与悬索检测维护中,力反馈遥操设备正在改变检测人员高空悬吊的工作方式。桥梁的斜拉索和主缆常年暴露在风雨和振动中,表面防腐涂层老化、内部钢丝锈蚀或断丝等问题需要定期检查,传统方式依赖检测车或蜘蛛人攀爬,效率受限且存在高空隐患。力反馈遥操系统操控沿索爬行的检测机器人,机械臂末端搭载超声波探头或磁通量传感器,操作者在桥面控制室内远程操控。当探头接触拉索表面时,力反馈将探头与索面之间的接触压力和摩擦阻力回传,操作者感知到涂层平整度、锈蚀凸起带来的振动以及索夹部位的阶梯感。在打磨除锈或补涂修复环节,力反馈帮助操作者控制打磨头与索面的贴合力度,避免过度打磨损伤钢丝镀层。系统将每次检测的力-位置数据与超声回波同步记录,形成拉索健康档案。力反馈遥操设备让桥梁检测人员不必在百米高空悬吊作业,在地面即可完成对每一根拉索的触摸式检测,使桥梁维护更有手感依托。 光伏清洁机器人通过力反馈控制刷盘下压量,保障涂层不受刮损。上海力反馈遥操设备智能系统
核聚变实验装置内部维护中力反馈感知机械臂与真空室壁的接触刚度,规避碰撞。金山区力反馈遥操设备分析
消防救援与应急抢险中,力反馈遥操设备成为消防员深入危险区域的“触觉替身”。建筑坍塌、化学品泄漏、地震废墟等场景中,救援人员面临二次塌方、有毒气体和高温辐射等多重威胁,机器人先行进入侦测和清理是较优方案。力反馈遥操系统将机器人机械臂与障碍物接触时的受力信息实时回传,操作员在安全指挥车内即可感知到废墟中钢筋的卡阻力度、混凝土块的松动程度以及被困人员附近瓦砾的承压状态。在破拆作业中,操作员通过力觉反馈判断液压剪是否已咬合钢筋,避免空剪或侧滑;在生命通道清理中,力反馈帮助操作员轻轻推开碎石而不扰动下方的支撑结构。针对高温环境,系统内置热力补偿算法,校正传感器因温度漂移产生的误差。通信链路具备抗干扰和丢包重传机制,即便在废墟遮挡下也能维持力觉通道的连续性。操作员通过力反馈感知到机械臂末端与物体的实时交互,仿佛亲自伸手触摸现场,有效避免盲目操作导致的二次伤害。力反馈遥操设备正在将消防救援从“冒险进入”转变为“远程感知”,为挽救生命争取更多黄金时间。 金山区力反馈遥操设备分析

- 可靠惯师-力反馈遥操手柄设备厂商 2026-10-22
- 青浦区惯师-力反馈遥操手柄设备代理商 2026-10-22
- 哪里有惯师-力反馈遥操手柄系统参数 2026-10-22
- 普陀区高频率脑电设备选型 2026-10-22
- 特点惯师-力反馈遥操手柄分析 2026-10-21
- 上海力反馈遥操设备销售价格 2026-10-21
- 虹口区惯师-力反馈遥操手柄系统厂商 2026-10-21
- 杨浦区常见力反馈遥操设备 2026-10-21



- 01 惠州SMD石英晶体谐振器供应商
- 02 长寿区工业M.2连接器
- 03 江苏9窗口氮化硅窗口片技术
- 04 辽宁透镜质量检测波前传感器供应商
- 05 华东环境可靠性
- 06 低功耗微波开关制造商
- 07 陕西工业自动化差分钟振
- 08 茂名SMD-3225 系列石英晶体谐振器生产
- 09 色环电感使用的铁心
- 10 广西 rv1126b主板