高密度惯师-力反馈遥操手柄采集
关键词: 高密度惯师-力反馈遥操手柄采集 惯师-力反馈遥操手柄

 2026.10.22
文章来源:
在微电子组装、精密仪器制造、珠宝加工等领域,操作的成败往往取决于力的控制精度——用多大压力按压芯片、用多少扭矩锁紧微型螺丝、用多大力道镶嵌宝石——这些关键参数常常超出人类直接感知的阈值。操作者只能“凭感觉猜”,猜测失误则意味着工件报废、成本损失。力反馈技术将“猜测”转化为“感知”。高灵敏度的力传感器将微牛顿级别的接触力变化捕捉并放大,通过手柄清晰传递至操作者手中——偏轻则手感空虚、偏重则阻力陡增、恰好在比较好区间时则反馈平稳顺滑。操作者不再依赖模糊的经验直觉,而是通过手中精细的力觉信号做出明确判断。力反馈技术将精密操作的容错窗口***放宽,让每一个细微动作都有据可依、有感可循,让精密制造不再依赖“老师傅的一双手”,而是让每一位操作者都能拥有这双“触觉精细的手”。 力反馈技术将远端环境的接触刚度谱实时映射为手部阻抗谱,实现遥操作中的物理本质还原。高密度惯师-力反馈遥操手柄采集
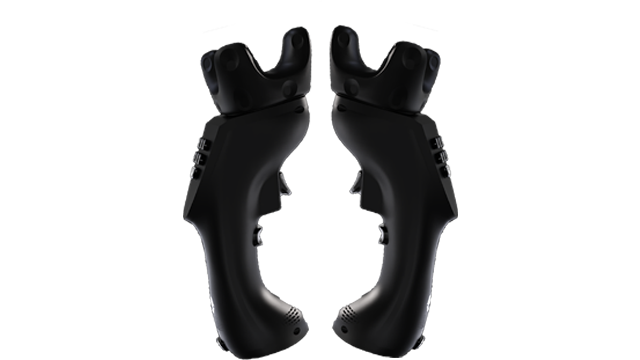
在高水平竞技体育中,前列运动员之间的差距往往不在体能或技术动作的外形,而在于一种难以言说的“感觉”——击球时手腕细微的发力时机、滑雪时板刃切入雪面的角度与压力、游泳时手掌划水的抓水感。这些“感觉”长期以来只能通过教练的经验判断和运动员的自我感知来优化,难以量化与复制。力反馈技术正在改变这一局面。将力反馈传感器与执行机构集成于训练器械中,运动员每一次动作施加的力的大小、方向、持续时间及变化率都被精确记录,同时系统可通过手柄向运动员的双手提供引导力——提示入水角度的偏差、纠正挥拍轨迹的偏移、强化发力顺序的节奏感。力反馈技术将抽象的“手感”转化为可量化的力觉数据与可重复的力觉引导,让运动员的训练从“凭感觉练”升级为“依数据调”,为竞技水平的突破提供前所未有的精细训练手段。 奉贤区无线惯师-力反馈遥操手柄力反馈信号的时频特征实时映射接触状态,为操作者提供超越视觉的触觉判断依据。
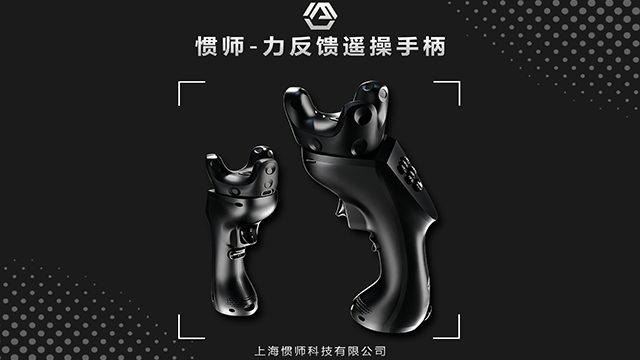
在视觉与听觉已被数字技术高度还原的***,唯有触觉仍是一道尚未完全跨越的感官边界。力反馈技术的出现,正是为了填补这一空白——它不再**让用户“看到”或“听到”虚拟世界,而是让用户真正“触摸”到它。当您的手柄传来细腻的阻力变化,那是虚拟物体在向您传递它的硬度、重量与质感;当您感受到手腕处的瞬时冲击,那是系统在告诉您工具与表面接触的瞬间。力反馈技术打破了传统交互中“输入指令、等待结果”的单向模式,将每一次操作都转化为双向对话——您推动它,它推回您。这种物理层面的双向交互,让远程作业不再是隔屏观望的机械操作,让虚拟训练不再是纸上谈兵的模拟演练,而是让操作者的双手成为连接现实与数字世界的真实桥梁。
力反馈遥操作主手系统在实现多自由度力觉耦合方面采用了基于动力学前馈的解耦控制策略。由于主手各关节在运动过程中存在惯性力、离心力与科里奥利力的相互耦合,操作者在某一方向上施加的力会不可避免地耦合到其他自由度上,导致力觉感知的失真。系统通过建立主手机构的完整动力学模型,实时计算各关节在任意位姿下的惯性矩阵与非线性力项,并在力控输出端施加前馈补偿力矩以抵消动态耦合效应,使每个自由度上的力觉输出均能**、准确地映射远端对应方向的接触力。在涉及姿态与位置同时变化的空间遥操作任务中,系统进一步引入基于任务空间的力/位解耦算法,将末端执行器与环境交互产生的广义力矢量分解为沿工具路径的切削力、垂直于接触面的法向力以及绕工具轴线的扭转力矩,分别映射到主手的平动与转动关节,使操作者能够同时感知远端工具的推进阻力、夹持力与旋转扭矩,实现对复杂操作力场的***感知与精确操控。 力反馈技术将远端环境的物理约束转化为操作者手部可感知的力觉边界,构建遥操作的触觉坐标系。
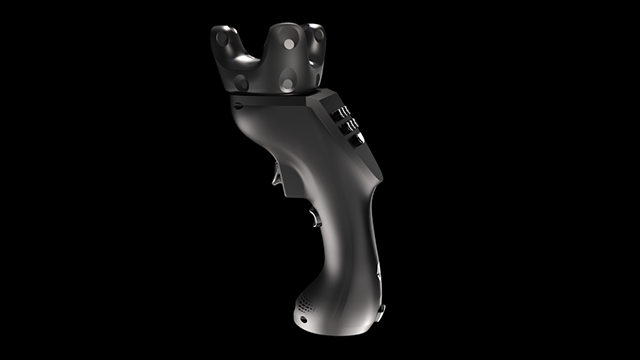
业机器人的力量和精度远超人力的极限,但它们同时缺少一种人类与生俱来的能力——分寸感。人类在拧紧一颗螺丝时,能够凭手感判断何时“拧到位”;在打磨一个曲面时,能够凭触觉感知何时“磨平了”。而传统工业机器人只会按照预设轨迹盲目前进,过拧则损坏工件,欠磨则质量不达标。力反馈遥操作手柄的出现,将人类的分寸感重新注入工业机器人系统。操作者通过力反馈手柄远程操控机器人进行精密作业时,手柄实时回传的接触力与扭矩信息,让操作者能够精确感知工件表面的高低起伏、装配孔位的对准状态以及材料受力的临界点。这种“人感+机器力”的协作模式,使机器人不再是一个呆板的执行者,而成为人类技艺的延伸,在不**效率的前提下,赋予了工业制造前所未有的精细度与柔性。 力反馈与遥操作临场感的深度耦合,重建操作者在远端环境中的触觉身份认同。高密度惯师-力反馈遥操手柄采集
高带宽力矩电机的瞬时响应与准确力控,将远端微牛顿级接触力放大为操作者可辨识的触觉信号。高密度惯师-力反馈遥操手柄采集
回顾人机交互的演进历程,人与机器之间的关系经历了从“指令下达”到“图形界面”再到“自然交互”的多次跃迁。而力反馈技术的成熟,正推动着人机关系迈向一个全新的阶段——从单向的“控制”走向双向的“对话”。在传统操作模式中,人向机器发出指令,机器执行动作,交互是单向且沉默的。力反馈的出现让机器拥有了“说话”的能力——它以力的语言告诉操作者:“我遇到了阻力”“我已经到位了”“这个操作有风险”。操作者通过手中的力觉信号理解机器的状态,并据此调整下一步动作。这种基于力觉的双向交流,让人与机器之间建立起一种前所未有的“默契感”——机器不再是机械执行指令的冷硬工具,而是能够主动与操作者沟通的协作伙伴。力反馈技术为人机关系赋予了温度与互动性,让每一次操作都成为人与机器之间的真实对话,为未来人机深度协同奠定了感知层面的基础。 高密度惯师-力反馈遥操手柄采集

- 可靠惯师-力反馈遥操手柄设备厂商 2026-10-22
- 青浦区惯师-力反馈遥操手柄设备代理商 2026-10-22
- 哪里有惯师-力反馈遥操手柄系统参数 2026-10-22
- 普陀区高频率脑电设备选型 2026-10-22
- 特点惯师-力反馈遥操手柄分析 2026-10-21
- 上海力反馈遥操设备销售价格 2026-10-21
- 虹口区惯师-力反馈遥操手柄系统厂商 2026-10-21
- 杨浦区常见力反馈遥操设备 2026-10-21



- 01 惠州SMD石英晶体谐振器供应商
- 02 长寿区工业M.2连接器
- 03 江苏9窗口氮化硅窗口片技术
- 04 辽宁透镜质量检测波前传感器供应商
- 05 华东环境可靠性
- 06 低功耗微波开关制造商
- 07 陕西工业自动化差分钟振
- 08 茂名SMD-3225 系列石英晶体谐振器生产
- 09 色环电感使用的铁心
- 10 广西 rv1126b主板